


Part Number: TMS320F280049C
Other Parts Discussed in Thread: SYSCONFIG
I want to achieve a deadband delay via CMPSS ePWM CBC tripzone controlled function.
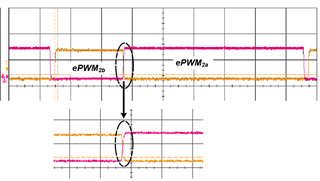
But when TripZone is happening at that instant, epwm2b is forced to low, and epwm2a is forced to high (at this point, I want epwm2a rising edge delay around 80ns).
I know the normal deadband function is not working here.
Ref: (e2e.ti.com/.../tms320f28384s-one-question-of-epwm-trip-zone-submodule)
So, I'm using the valley switching function, but it didn't work. (It is working like the below figure)

Oscilloscope recorded waveform.
Can someone please guide me...
My written code is:
void main(void)
{
InitSysCtrl(); // Initialize device clock and peripherals
InitGpio(); // Initialize GPIO
DINT; // Disable CPU interrupts
InitPieCtrl(); // Initialize the PIE control registers to their default state.
// Disable CPU interrupts and clear all CPU interrupt flags:
IER = 0x0000;
IFR = 0x0000;
InitPieVectTable(); // Initialize the PIE vector table with pointers to the shell Interrupt
setup1GPIO(); //User specific code to enable GPIO
// adc (A4) CMPSS (CMP2) is selected (P.No. 1415)
EALLOW;
AnalogSubsysRegs.CMPHPMXSEL.bit.CMP2HPMXSEL = 0;//IA-A4
EDIS;
// Map ISR functions
EALLOW;
PieVectTable.ADCA1_INT = &adcA1ISR; // Function for ADCA interrupt 1
EDIS;
initADC(); // Configure the ADC and power it up
initEPWM1(a); // Configure the ePWM1
initEPWM2(a); // Configure the ePWM2
initEPWM3(a); // Configure the ePWM2
initADCSOC(); // Setup the ADC for ePWM triggered conversions on channel 1
CMPSSInit(); // CMPSS initialized.
XBARInit(); // XBAR function call
// Enable global Interrupts and higher priority real-time debug events:
IER |= M_INT1; // Enable group 1 interrupts
EINT; // Enable Global interrupt INTM
ERTM; // Enable Global realtime interrupt DBGM
PieCtrlRegs.PIEIER1.bit.INTx1 = 1; // Enable PIE interrupt
//// Sync ePWM
EALLOW;
CpuSysRegs.PCLKCR0.bit.TBCLKSYNC = 1;
//// Take conversions indefinitely in loop
while(1)
{
//
////Start ePWM
//
EPwm1Regs.ETSEL.bit.SOCAEN = 1; // Enable SOCA
EPwm1Regs.TBCTL.bit.CTRMODE = 0; // Unfreeze, and enter up count mode
////IDLE loop. Just sit and loop forever (optional):
////
for(;;)
{
__asm(" NOP");
}
}
}
void initEPWM2(Uint16 period)
{
EALLOW;
EPwm2Regs.TBPRD = a; // Set timer period
EPwm2Regs.TBPHS.bit.TBPHS = 0x0000; // Phase is 0
EPwm2Regs.TBCTR = 0x0000;
EPwm2Regs.TBCTL.bit.FREE_SOFT = 3;
EPwm2Regs.TBCTL.bit.PHSEN = TB_ENABLE; // Disable phase loading
EPwm2Regs.TBCTL.bit.HSPCLKDIV = TB_DIV1; // Clock ratio to SYSCLKOUT
EPwm2Regs.TBCTL.bit.CLKDIV = TB_DIV1;
EPwm2Regs.TBCTL.bit.SYNCOSEL=TB_CTR_ZERO;
EPwm2Regs.TBCTL.bit.CTRMODE = TB_COUNT_UP; // Count up/down
EPwm2Regs.TBCTL.bit.PRDLD = TB_SHADOW;
EPwm2Regs.CMPCTL.bit.SHDWAMODE = CC_SHADOW; // Load registers every ZERO
EPwm2Regs.CMPCTL.bit.SHDWBMODE = CC_SHADOW;
EPwm2Regs.CMPCTL.bit.LOADAMODE = CC_CTR_ZERO; // page.264
EPwm2Regs.CMPCTL.bit.LOADBMODE = CC_CTR_ZERO;
EPwm2Regs.DBCTL.bit.OUT_MODE = DB_FULL_ENABLE; // Enable Dead-band module
EPwm2Regs.DBCTL.bit.POLSEL = DB_ACTV_HIC; // Active High complementary mode(output inverted)
// EPwm2Regs.DBRED.bit.DBRED = DB;
EPwm2Regs.DBFED.bit.DBFED = DB;
/// By the below code lines, the DB delay is set to epwmB.
EPwm2Regs.CMPB.bit.CMPB = a-1; // Set compare
EPwm2Regs.AQCTLA.bit.CBU = AQ_SET;
EPwm2Regs.CMPA.bit.CMPA = a;
EPwm2Regs.AQCTLA.bit.CAU = AQ_CLEAR; //AQ_CLEAR
// DCAH = Comparator 2 output
// DCAEVT2 = DCAH HI (will become active as Comparator output goes HI)>>> for epmwA
EPwm2Regs.DCTRIPSEL.bit.DCAHCOMPSEL = DC_TRIPIN4; //(Page. 1980)
EPwm2Regs.TZDCSEL.bit.DCAEVT2 = TZ_DCAH_HI;
EPwm2Regs.DCACTL.bit.EVT2SRCSEL = DC_EVT_FLT; // DCAEVT2 = DCAEVT2 (not filtered) DC_EVT2
EPwm2Regs.DCACTL.bit.EVT2FRCSYNCSEL = DC_EVT_ASYNC; // Take async path
EPwm2Regs.TZSEL.bit.DCAEVT2 = 1;
EPwm2Regs.TZCTL.bit.TZA = TZ_FORCE_HI; // EPWM1A will go low
//// Valley Switching.
///Step No.1.
EPwm2Regs.DCFCTL.bit.SRCSEL = 1; // digital filter input source is DCAEVT2. (P.No. 1984)
///Step No. 2.
EPwm2Regs.DCFCTL.bit.EDGEMODE = 0; // 0 = Low To High Edge is selected (Page No. 1983)
// 1 = hight to Low
// 2 = both
EPwm2Regs.DCFCTL.bit.EDGECOUNT = 0; // change the value to verify (P.No. 1983)
//Step No. 3.
EPwm2Regs.VCAPCTL.bit.TRIGSEL = 5; //Capture sequence is triggered by DCAEVT2 event. (P.No. 1905)
//Step No. 4.
EPwm2Regs.VCAPCTL.bit.VCAPE = 1; //enable valley capture
//Step No. 5.
EPwm2Regs.VCNTCFG.bit.STARTEDGE = 2; // (P.No.1907)
//Step No. 6.
EPwm2Regs.VCNTCFG.bit.STOPEDGE = 3; // this value must be greater than start edge.
///Step No. 7.
EPwm2Regs.VCAPCTL.bit.VDELAYDIV =1; //HWVDELVAL = SWVDELVAL (P.No. 1905)
EPwm2Regs.SWVDELVAL = 5; //
///Step No.8.
EPwm2Regs.VCAPCTL.bit.EDGEFILTDLYSEL = 1; //Hardware Valley Delay is applied (P.No. 1905)
// EPwm2Regs.HWVDELVAL = 5; //Hardware Valley Delay Value Register
/// Select
EPwm2Regs.DCFCTL.bit.EDGEFILTSEL = 1; // digital filter (P.No. 1984)
// DCAEVT2 = DCAH HI (will become active as Comparator output goes HI)>>> for epmwA
EPwm2Regs.DCTRIPSEL.bit.DCBHCOMPSEL = DC_TRIPIN4;
EPwm2Regs.TZDCSEL.bit.DCBEVT2 = TZ_DCBH_HI;
EPwm2Regs.DCBCTL.bit.EVT2SRCSEL = DC_EVT2; // DCAEVT2 = DCAEVT2 (not filtered)
EPwm2Regs.DCBCTL.bit.EVT2FRCSYNCSEL = DC_EVT_ASYNC; // Take async path
EPwm2Regs.TZSEL.bit.DCBEVT2 = 1;
EPwm2Regs.TZCTL.bit.TZB = TZ_FORCE_LO; // EPWM1B will go high
// Enable TZ interrupt
EPwm2Regs.TZEINT.bit.CBC = 1;
EPwm1Regs.TZCLR.bit.INT = 1;
EDIS;
}
__interrupt void adcA1ISR(void)
{
//
// Add the latest result to the buffer
// ADCRESULT0 is the result register of SOC0
V_out = AdcaResultRegs.ADCRESULT0*3.3/4095;
V_in = AdccResultRegs.ADCRESULT0*3.3/4095;
V1 = AdccResultRegs.ADCRESULT0*3.3/4095*30; //Number form
// DACAL value is changing w.r.to the load current
Cmpss2Regs.DACHVALS.bit.DACVAL = 2500; // CMPSS DACVAL
EPwm2Regs.TBPRD = (a + b);
// Clear the interrupt flag
AdcaRegs.ADCINTFLGCLR.bit.ADCINT1 = 1;
// Check if overflow has occurred
if(1 == AdcaRegs.ADCINTOVF.bit.ADCINT1)
{
AdcaRegs.ADCINTOVFCLR.bit.ADCINT1 = 1; //clear INT1 overflow flag
AdcaRegs.ADCINTFLGCLR.bit.ADCINT1 = 1; //clear INT1 flag
}
PieCtrlRegs.PIEACK.all = PIEACK_GROUP1; // Acknowledge the interrupt
}
void CMPSSInit(void){
EALLOW;
////CMP2_H for IL current detection
Cmpss2Regs.COMPCTL.bit.COMPDACE = 1; //Comparator/DAC enabled
Cmpss2Regs.COMPCTL.bit.ASYNCHEN = 0; //not feed into OR gate
Cmpss2Regs.COMPHYSCTL.bit.COMPHYS = 1;
/////Filter Function
Cmpss2Regs.CTRIPHFILCTL.bit.SAMPWIN = 4;
Cmpss2Regs.CTRIPHFILCTL.bit.THRESH = 2;
Cmpss2Regs.CTRIPHFILCLKCTL.bit.CLKPRESCALE = 0;
Cmpss2Regs.CTRIPHFILCTL.bit.FILINIT = 1;
Cmpss2Regs.COMPSTSCLR.bit.HLATCHCLR = 1;
/////CTRIPOUTH = CLBX-BAR INPUT
Cmpss2Regs.COMPCTL.bit.CTRIPOUTHSEL = 2; //synchronous comparator output drives CTRIPOUTH
Cmpss2Regs.COMPCTL.bit.CTRIPHSEL = 2; //synchronous comparator output drives CTRIPH
Cmpss2Regs.COMPCTL.bit.COMPHINV = 0; //Output of comparator is not inverted
Cmpss2Regs.COMPCTL.bit.COMPHSOURCE = 0; //Inverting input of comparator driven by internal DAC
/////Selection of DACVAL source.
Cmpss2Regs.COMPDACCTL.bit.SWLOADSEL = 0; //DACxVALA is updated from DACxVALS on SYSCLK
Cmpss2Regs.COMPDACCTL.bit.DACSOURCE = 0; //DACHVALA is updated from DACHVALS
EDIS;
}
void XBARInit(void){
EALLOW;
//Configure EPWM_XBAR (Page No. 1029)
//TRIP4 for OVP/OVP TRIG
EPwmXbarRegs.TRIP4MUX0TO15CFG.bit.MUX2 = 0; //Configured to CMPSS2 CTRIPH
EPwmXbarRegs.TRIP4MUXENABLE.bit.MUX2 = 1; // Trip4 ePWM XBAR MUX enable
/// below code lines are written in order to view the CMPSS value
//Configure OUTPUT_XBAR3 GPIO5
//Configure OUTPUTXBAR3 = CMP2_H
OutputXbarRegs.OUTPUT1MUX0TO15CFG.bit.MUX2 = 0; //CMPSS2.CTRIPOUTH
OutputXbarRegs.OUTPUT1MUXENABLE.bit.MUX2 = 1;
// OutputXbarRegs.OUTPUT6MUX0TO15CFG.bit.MUX2 = 0; //CMPSS2.CTRIPOUTH
// OutputXbarRegs.OUTPUT6MUXENABLE.bit.MUX2 = 1;
EDIS;
}
