Because of the Thanksgiving holiday in the U.S., TI E2E™ design support forum responses may be delayed the week of November 23.

This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

Compiler/TDA2PXEVM: How to config RGMII to a switch without MDIO (2PX)

Part Number: TDA2PXEVM

Tool/software: TI C/C++ Compiler

Dear support team,

Version :PROCESSOR_SDK_VISION_03_07_00_00 --- BIOS --- WIN10;

I have a customer board the MCU is TDA2PX , The RGMII connected a switch(sja1105p) directly, as shown as below:

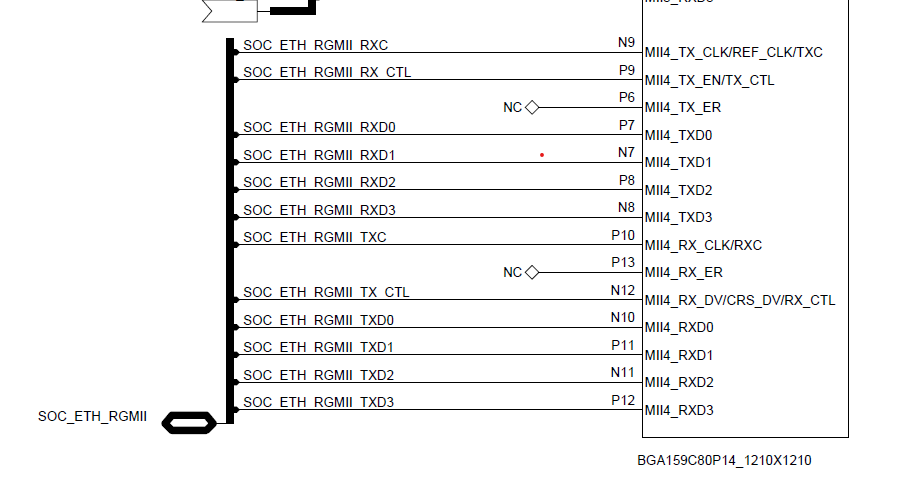
I did some modifications as per  friendly person's advice in this forums. as shown as below :

1)Enable 'Dual MAC' via uncomment below 3 line in file config.bld("C:\PROCESSOR_SDK_VISION_03_07_00_00\ti_components\networking\nsp_gmacsw_4_16_01_01\packages\ti\nsp\drv") and rebuild NSP according to support document.

'

tiDspCommonCopts += " -DDUAL_MAC_MODE ";
tiArmCommonCopts += " -DDUAL_MAC_MODE ";
gccCommonCopts += " -DDUAL_MAC_MODE ";

'

2)Modifications in file "ndk_nsp_hooks.c"

add "pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;"

and "pGMACSWConfig->macInitCfg[i].macConnectionType =MAC_CONNECTION_TYPE_RGMII_FORCE_100_FULL;"

in function "GMACSW_getConfig()";

3)Print some register info via uart , please find the file in attachment

4)Davinci config switch :

after above all modifications ,

Client CANOE send arp package to the static IP "192.168.1.100(static IP for TDA2PX)"

but can not get response from TDA , I can observed "GOOD_RX_FRAMES" was increasing but "GOOD_TX_FRAMES" kept zero:

''

[HOST ] 70.558348 s: network_ctrl_tsk.c line 281 GOOD_TX_FRAMES Reg: 0 HAHAHAHHAHAH
[HOST ] 70.558348 s: network_ctrl_tsk.c line 282 GOOD_RX_FRAMES Reg: 4F HAHAHAHHAHAH

"

I want to confirm are these sufficient for TDA2px to work as RGMII?

Is there any direction I should follow to find a solution to resolve this question?

I have uploaded the uart info in attachment.

Any reply is important for me .

Thank you very much.

Best regards.

Lan.

uartInfo.txt

/******************************************************************************
Copyright (c) [2012 - 2017] Texas Instruments Incorporated

All rights reserved not granted herein.

Limited License.

 Texas Instruments Incorporated grants a world-wide, royalty-free, non-exclusive
 license under copyrights and patents it now or hereafter owns or controls to
 make,  have made, use, import, offer to sell and sell ("Utilize") this software
 subject to the terms herein.  With respect to the foregoing patent license,
 such license is granted  solely to the extent that any such patent is necessary
 to Utilize the software alone.  The patent license shall not apply to any
 combinations which include this software, other than combinations with devices
 manufactured by or for TI ("TI Devices").  No hardware patent is licensed
 hereunder.

 Redistributions must preserve existing copyright notices and reproduce this
 license (including the above copyright notice and the disclaimer and
 (if applicable) source code license limitations below) in the documentation
 and/or other materials provided with the distribution

 Redistribution and use in binary form, without modification, are permitted
 provided that the following conditions are met:

 * No reverse engineering, decompilation, or disassembly of this software
   is permitted with respect to any software provided in binary form.

 * Any redistribution and use are licensed by TI for use only with TI Devices.

 * Nothing shall obligate TI to provide you with source code for the software
   licensed and provided to you in object code.

 If software source code is provided to you, modification and redistribution of
 the source code are permitted provided that the following conditions are met:

 * Any redistribution and use of the source code, including any resulting
   derivative works, are licensed by TI for use only with TI Devices.

 * Any redistribution and use of any object code compiled from the source code
   and any resulting derivative works, are licensed by TI for use only with TI
   Devices.

 Neither the name of Texas Instruments Incorporated nor the names of its
 suppliers may be used to endorse or promote products derived from this software
 without specific prior written permission.

 DISCLAIMER.

 THIS SOFTWARE IS PROVIDED BY TI AND TI�S LICENSORS "AS IS" AND ANY EXPRESS OR
 IMPLIED WARRANTIES, INCLUDING, BUT NOT LIMITED TO, THE IMPLIED WARRANTIES OF
 MERCHANTABILITY AND FITNESS FOR A PARTICULAR PURPOSE ARE DISCLAIMED.
 IN NO EVENT SHALL TI AND TI�S LICENSORS BE LIABLE FOR ANY DIRECT, INDIRECT,
 INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING, BUT NOT
 LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS OF USE, DATA, OR
 PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED AND ON ANY THEORY OF
 LIABILITY, WHETHER IN CONTRACT, STRICT LIABILITY, OR TORT (INCLUDING NEGLIGENCE
 OR OTHERWISE) ARISING IN ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF
 ADVISED OF THE POSSIBILITY OF SUCH DAMAGE.
******************************************************************************/

/**
  ******************************************************************************
 * \file networkCtrl_tsk.c
 *
 *******************************************************************************
 */

/*******************************************************************************
 *  INCLUDE FILES
 *******************************************************************************
 */
#include "network_ctrl_priv.h"
#include <src/rtos/utils_common/include/utils_tsk.h>

#define NETWORK_CTRL_TSK_STACK_SIZE  (16*KB)
#define NETWORK_CTRL_TSK_PRI         (4)


/**
 *******************************************************************************
 * \brief  Stack
 *******************************************************************************
 */
#pragma DATA_ALIGN(gNetworkCtrl_tskStack, 32)
#pragma DATA_SECTION(gNetworkCtrl_tskStack, ".bss:taskStackSection")
UInt8 gNetworkCtrl_tskStack[NETWORK_CTRL_TSK_STACK_SIZE];

/**
 *******************************************************************************
 * \brief stores all module related information
 *******************************************************************************
 */
NetworkCtrl_Obj gNetworkCtrl_obj;

Void NetworkCtrl_cmdHandlerUnsupportedCmd(char *cmd, UInt32 prmSize)
{
    UInt8 *pBuf;
    Int32 status;

    /* alloc tmp buffer for parameters */
    if(prmSize)
    {
        pBuf = Utils_memAlloc( UTILS_HEAPID_DDR_CACHED_SR, prmSize, 32);
        UTILS_assert(pBuf != NULL);

        /* read parameters */
        NetworkCtrl_readParams(pBuf, prmSize);

        Vps_printf(" NETWORK_CTRL: %s: UNSUPPORTED CMD (prmSize=%d) !!!\n", cmd, prmSize);

        status = Utils_memFree( UTILS_HEAPID_DDR_CACHED_SR, pBuf, prmSize);
        UTILS_assert(status==0);
    }

    /* send response */
    NetworkCtrl_writeParams(NULL, 0, (UInt32)-1);
}

Int32 NetworkCtrl_registerHandler(char *cmd, NetworkCtrl_Handler handler)
{
    NetworkCtrl_Obj *pObj = &gNetworkCtrl_obj;
    int i;
    int firstFreeIdx;

    firstFreeIdx = -1;

    /* check if command is already registered */
    for(i=0; i<NETWORK_CTRL_MAX_CMDS; i++)
    {
        if(pObj->cmdHandler[i].handler)
        {
            if(strncmp(
                pObj->cmdHandler[i].cmd,
                cmd,
                NETWORK_CTRL_CMD_STRLEN_MAX)
                ==0)
            {
                /* command already register, exit with error */
                return -1;
            }
        }
        else
        {
            if(firstFreeIdx==-1)
            {
                firstFreeIdx = i;
            }
        }
    }

    /* no space to register command */
    if(firstFreeIdx==-1)
        return -1;

    /* command not registered, register it */
    pObj->cmdHandler[firstFreeIdx].handler = handler;
    strcpy(pObj->cmdHandler[firstFreeIdx].cmd, cmd);

    return 0;
}

Int32 NetworkCtrl_unregisterHandler(char *cmd)
{
    NetworkCtrl_Obj *pObj = &gNetworkCtrl_obj;
    int i;

    /* check if command is already registered */
    for(i=0; i<NETWORK_CTRL_MAX_CMDS; i++)
    {
        if(pObj->cmdHandler[i].handler)
        {
            if(strncmp(
                pObj->cmdHandler[i].cmd,
                cmd,
                NETWORK_CTRL_CMD_STRLEN_MAX)
                ==0)
            {
                /* command found, unregister it */
                pObj->cmdHandler[i].handler = NULL;
                pObj->cmdHandler[i].cmd[0] = 0;
            }
        }
    }

    return 0;
}

Int32 NetworkCtrl_readParams(UInt8 *pPrm, UInt32 prmSize)
{
    NetworkCtrl_Obj *pObj = &gNetworkCtrl_obj;
    Int32 status = SYSTEM_LINK_STATUS_SOK;

    if(prmSize)
    {
        status = Network_read(&pObj->sockObj, pPrm, &prmSize);

        if(status<0)
        {
            Vps_printf(
                " NETWORK_CTRL: Network_read() failed to read parameters (port=%d) !!!\n",
                    pObj->serverPort);
        }
    }

    return status;
}

Int32 NetworkCtrl_writeParams(UInt8 *pPrm, UInt32 prmSize, UInt32 returnStatus)
{
    NetworkCtrl_Obj *pObj = &gNetworkCtrl_obj;
    Int32 status;

    pObj->cmdBuf.prmSize = prmSize;
    pObj->cmdBuf.returnValue = returnStatus;
    pObj->cmdBuf.flags = NETWORK_CTRL_FLAG_ACK;

    status = Network_write(&pObj->sockObj, (UInt8*)&pObj->cmdBuf, sizeof(pObj->cmdBuf));

    if(status<0)
    {
        Vps_printf(
            " NETWORK_CTRL: Network_write() failed to write response header (port=%d) !!!\n",
                pObj->serverPort);

        return status;
    }

    if(prmSize)
    {
        status = Network_write(&pObj->sockObj, pPrm, prmSize);

        if(status<0)
        {
            Vps_printf(
                " NETWORK_CTRL: Network_write() failed to write parameters (port=%d) !!!\n",
                    pObj->serverPort);
        }
    }

    return status;
}
#define WR_MEM_32(addr,data) *(volatile unsigned int *)(addr) = (unsigned int)(data)
#define RD_MEM_32(addr) *(volatile unsigned int *)(addr)
Void NetworkCtrl_tskMain(UArg arg0, UArg arg1)
{
    NetworkCtrl_Obj *pObj = (NetworkCtrl_Obj*)arg0;
    Int32 status;
    volatile UInt32 dataSize;
    UInt32 MDIO_CtronlRegValueTemp = 0;
    UInt32 CPSW_CONTROLRegValueTemp = 0;
    UInt32 CTRL_CORE_SMA_SW_1RegValueTemp = 0;
    

    Vps_printf(
        " NETWORK_CTRL: Starting Server (port=%d) !!!\n", pObj->serverPort
        );

    Network_sessionOpen(NULL);

    status = Network_open(&pObj->sockObj, pObj->serverPort);
    UTILS_assert(status==0);

    Vps_printf(
        " NETWORK_CTRL: Starting Server ... DONE (port=%d) !!!\n", pObj->serverPort
        );

    while(!gNetworkCtrl_obj.tskExit)
    {
        status = Network_waitConnect(&pObj->sockObj, 1000);

        MDIO_CtronlRegValueTemp = RD_MEM_32(0x48485004);
        Vps_printf("network_ctrl_tsk.c line 274 MDIO_Control Reg : %X HAHAHAHHAHAH",MDIO_CtronlRegValueTemp);//Lan
        Vps_printf("network_ctrl_tsk.c line 275 CTRL_CORE_PAD_RGMII0_RXC Reg : %X HAHAHAHHAHAH",RD_MEM_32(0x4A003668));//Lan
        Vps_printf("network_ctrl_tsk.c line 276 CTRL_CORE_PAD_RGMII0_TXC Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x4A003650));//Lan
        Vps_printf("network_ctrl_tsk.c line 277 CONFIG_REG_2 IODelay Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x4844A014));//Lan
        Vps_printf("network_ctrl_tsk.c line 278 RX_CRC_ERRORS Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484910));
        Vps_printf("network_ctrl_tsk.c line 279 RX_DMA_OVERRUNS Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x4848498C));
        Vps_printf("network_ctrl_tsk.c line 280 TX_UNDERRUN Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x4848495C));
        Vps_printf("network_ctrl_tsk.c line 281 GOOD_TX_FRAMES Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484934));
        Vps_printf("network_ctrl_tsk.c line 282 GOOD_RX_FRAMES Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484900));
        Vps_printf("network_ctrl_tsk.c line 283 CPSW_SOFT_IDLE Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484014));
        CTRL_CORE_SMA_SW_1RegValueTemp = RD_MEM_32(0x4A002534);
        Vps_printf("network_ctrl_tsk.c line 285 CTRL_CORE_SMA_SW_1 Reg: %X HAHAHAHHAHAH",CTRL_CORE_SMA_SW_1RegValueTemp);
//        if((CTRL_CORE_SMA_SW_1RegValueTemp & 0x06000000) == 0)
//        {
//            CTRL_CORE_SMA_SW_1RegValueTemp |= 0x06000000;
//            WR_MEM_32(0x4A002534,CTRL_CORE_SMA_SW_1RegValueTemp);//enable RGMII port1 and port2 Internal delay
//        }

        /*CPSW_CONTROL*/
        CPSW_CONTROLRegValueTemp = RD_MEM_32(0x48484004);
        Vps_printf("network_ctrl_tsk.c line 294 CPSW_CONTROL Reg: %X HAHAHAHHAHAH",CPSW_CONTROLRegValueTemp);
//        if((CPSW_CONTROLRegValueTemp & 0x01) == 0)
//        {
//            CPSW_CONTROLRegValueTemp |= 0x01;//FIFO_LOOPBACK
//            WR_MEM_32(0x48484004,CPSW_CONTROLRegValueTemp);
//        }

       // if((MDIO_CtronlRegValueTemp & (UInt32)0x40000000) != 0)
       // {
       //     MDIO_CtronlRegValueTemp &= 0xBFFFFFFF;
       //     WR_MEM_32(0x48485004,0x40000000);
       // }
        Vps_printf("network_ctrl_tsk.c line 305 ALE_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D08));
        Vps_printf("network_ctrl_tsk.c line 306 CPSW_FLOW_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484024));
        Vps_printf("network_ctrl_tsk.c line 307 CPDMA_TX_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484804));
        Vps_printf("network_ctrl_tsk.c line 308 CPDMA_RX_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484814));
        Vps_printf("network_ctrl_tsk.c line 309 CPDMA_DMASTATUS Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484824));
        Vps_printf("network_ctrl_tsk.c line 310 ALE_PORTCTL0 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D40));
        Vps_printf("network_ctrl_tsk.c line 311 ALE_PORTCTL1 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D44));
        Vps_printf("network_ctrl_tsk.c line 312 ALE_PORTCTL2 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D48));
        Vps_printf("network_ctrl_tsk.c line 313 ALE_PORTCTL3 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D4C));
        Vps_printf("network_ctrl_tsk.c line 314 ALE_PORTCTL4 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D50));
        Vps_printf("network_ctrl_tsk.c line 315 ALE_PORTCTL5 Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484D54));
        Vps_printf("network_ctrl_tsk.c line 316 SL_MACCONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484DC4));
        Vps_printf("network_ctrl_tsk.c line 317 SL_MACSTATUS Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484DC8));
        Vps_printf("network_ctrl_tsk.c line 318 MDIO_ALIVE Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48485008));
        Vps_printf("network_ctrl_tsk.c line 319 WR_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48485208));        
        Vps_printf("network_ctrl_tsk.c line 320 P0_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484100));
        Vps_printf("network_ctrl_tsk.c line 321 P0_TX_IN_CTL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484110));
        Vps_printf("network_ctrl_tsk.c line 322 P0_PORT_VLAN Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484114));
        Vps_printf("network_ctrl_tsk.c line 323 P1_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484200));
        Vps_printf("network_ctrl_tsk.c line 324 P1_TX_IN_CTL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484210));
        Vps_printf("network_ctrl_tsk.c line 325 P1_PORT_VLAN Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484214));
        Vps_printf("network_ctrl_tsk.c line 326 P2_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484300));
        Vps_printf("network_ctrl_tsk.c line 327 P2_TX_IN_CTL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484310));
        Vps_printf("network_ctrl_tsk.c line 328 P2_PORT_VLAN Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484314));
        Vps_printf("network_ctrl_tsk.c line 329 WR_C0_TX_IMAX Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48485274));
        Vps_printf("network_ctrl_tsk.c line 330 WR_RGMII_CTL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48485288));
        Vps_printf("network_ctrl_tsk.c line 331 WR_STATUS Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x4848528C));
        Vps_printf("network_ctrl_tsk.c line 332 CPTS_CONTROL Reg: %X HAHAHAHHAHAH",RD_MEM_32(0x48484C04));

        UInt32 ALE_PORTCTL1L_RegTemp = RD_MEM_32(0x48484D44);
        if((ALE_PORTCTL1L_RegTemp & 0x03) == 0)
        {
            ALE_PORTCTL1L_RegTemp |= 0x03;
            WR_MEM_32(0x48484D44,ALE_PORTCTL1L_RegTemp);
        }
        // UInt32 ALE_PORTCTL2L_RegTemp = RD_MEM_32(0x48484D48);
        // if((ALE_PORTCTL2L_RegTemp & 0x03) == 0)
        // {
        //     ALE_PORTCTL2L_RegTemp |= 0x03;
        //     WR_MEM_32(0x48484D48,ALE_PORTCTL2L_RegTemp);
        // }

        if(status<0)
            break;

        if(status==0)
            continue;

        Vps_printf("network_ctrl_tsk.c line274 Connected successfulHAHAHAHAHAHHAHAHAHAH ");
        dataSize = sizeof(pObj->cmdBuf);

        /* read command header */
        status = Network_read(&pObj->sockObj, (UInt8*)&pObj->cmdBuf, (UInt32*)&dataSize);

        if(status==SYSTEM_LINK_STATUS_SOK && dataSize==sizeof(pObj->cmdBuf))
        {
            /* handle command */
            if(pObj->cmdBuf.header != NETWORK_CTRL_HEADER)
            {
                Vps_printf(" NETWORK_CTRL: Invalid header received (port=%d) !!!\n", pObj->serverPort);
            }
            else
            {
                Bool isCmdHandled;
                int i;

                isCmdHandled = FALSE;

                /* valid header received */
                for(i=0; i<NETWORK_CTRL_MAX_CMDS; i++)
                {
                    if(strncmp(
                        pObj->cmdHandler[i].cmd,
                        pObj->cmdBuf.cmd,
                        NETWORK_CTRL_CMD_STRLEN_MAX)
                        ==0)
                    {
                        /* matched a register command */

                        if(pObj->cmdHandler[i].handler)
                        {
                            Vps_printf(" NETWORK_CTRL: Received command [%s], with %d bytes of parameters\n",
                                pObj->cmdBuf.cmd,
                                pObj->cmdBuf.prmSize
                                );

                            pObj->cmdHandler[i].handler(
                                pObj->cmdBuf.cmd,
                                pObj->cmdBuf.prmSize
                                );

                            Vps_printf(" NETWORK_CTRL: Sent response for command [%s], with %d bytes of parameters\n",
                                pObj->cmdBuf.cmd,
                                pObj->cmdBuf.prmSize
                                );

                            isCmdHandled = TRUE;
                            break;
                        }
                    }
                }

                if(isCmdHandled == FALSE)
                {
                    /* if command is not handled, then read the params and ACK it with error */
                    NetworkCtrl_cmdHandlerUnsupportedCmd(
                        pObj->cmdBuf.cmd,
                        pObj->cmdBuf.prmSize
                        );
                }
            }
        }
        else
        {
            Vps_printf(" NETWORK_CTRL: recv() failed (port=%d) !!!\n", pObj->serverPort);
        }

        /* close socket */
        Network_close(&pObj->sockObj, FALSE);
    }

    Vps_printf(
        " NETWORK_CTRL: Closing Server (port=%d) !!!\n", pObj->serverPort
        );

    Network_close(&pObj->sockObj, TRUE);

    Network_sessionClose(NULL);

    Vps_printf(
        " NETWORK_CTRL: Closing Server ... DONE (port=%d) !!!\n", pObj->serverPort
        );
}

#ifdef ENABLE_NETWORK_LOG
Int32 NetworkCons_init();
Int32 NetworkCons_deInit();
#endif

Int32 NetworkCtrl_init()
{
    memset(&gNetworkCtrl_obj, 0, sizeof(gNetworkCtrl_obj));

    gNetworkCtrl_obj.serverPort = NETWORK_CTRL_SERVER_PORT;

    NetworkCtrl_registerHandler("echo", NetworkCtrl_cmdHandlerEcho);
    NetworkCtrl_registerHandler("mem_rd", NetworkCtrl_cmdHandlerMemRd);
    NetworkCtrl_registerHandler("mem_wr", NetworkCtrl_cmdHandlerMemWr);
    NetworkCtrl_registerHandler("mem_save", NetworkCtrl_cmdHandlerMemSave);
    NetworkCtrl_registerHandler("qspi_wr", NetworkCtrl_cmdHandlerQspiWrite);
    NetworkCtrl_registerHandler("mmc_wr_sbl", NetworkCtrl_cmdHandlerMmcsdWrite_proxy);
    NetworkCtrl_registerHandler("mmc_wr_appimage", NetworkCtrl_cmdHandlerMmcsdWrite_proxy);
    NetworkCtrl_registerHandler("sys_reset", NetworkCtrl_cmdHandlerSysReset);
    NetworkCtrl_registerHandler("dev_ctrl", NetworkCtrl_cmdHandlerdevRequest);
#ifndef RADAR_ONLY
    NetworkCtrl_registerHandler("iss_raw_save", NetworkCtrl_cmdHandlerIssRawSave);
    NetworkCtrl_registerHandler("iss_yuv_save", NetworkCtrl_cmdHandlerIssYuvSave);
    NetworkCtrl_registerHandler("iss_isp_save", NetworkCtrl_cmdHandlerIssIspSave);
    NetworkCtrl_registerHandler("iss_send_dcc_file", NetworkCtrl_cmdHandlerIssDccSendFile);
    NetworkCtrl_registerHandler("iss_save_dcc_file", NetworkCtrl_cmdHandlerIssSaveDccFile);
    NetworkCtrl_registerHandler("iss_clear_dcc_qspi_mem", NetworkCtrl_cmdHandlerIssClearDccQspiMem);
    NetworkCtrl_registerHandler("iss_write_sensor_reg", NetworkCtrl_cmdHandleIssWriteSensorReg);
    NetworkCtrl_registerHandler("iss_read_sensor_reg", NetworkCtrl_cmdHandleIssReadSensorReg);
    NetworkCtrl_registerHandler("iss_read_2a_params", NetworkCtrl_cmdHandleIssRead2AParams);
    NetworkCtrl_registerHandler("iss_write_2a_params", NetworkCtrl_cmdHandleIssWrite2AParams);
    NetworkCtrl_registerHandler("stereo_calib_image_save", NetworkCtrl_cmdHandlerStereoCalibImageSave);
    NetworkCtrl_registerHandler("stereo_calib_lut_to_qspi", NetworkCtrl_cmdHandlerStereoWriteCalibLUTToQSPI);
    NetworkCtrl_registerHandler("stereo_set_params", NetworkCtrl_cmdHandlerStereoSetParams);
    NetworkCtrl_registerHandler("stereo_set_dynamic_params", NetworkCtrl_cmdHandlerStereoSetDynamicParams);
    NetworkCtrl_registerHandler("object_detect_set_dynamic_params", NetworkCtrl_cmdHandlerObjectDetectSetDynamicParams);
#endif
    /*
     * Create task
     */
    gNetworkCtrl_obj.task = BspOsal_taskCreate(
                                (BspOsal_TaskFuncPtr)NetworkCtrl_tskMain,
                                "Network Control",
                                NETWORK_CTRL_TSK_PRI,
                                gNetworkCtrl_tskStack,
                                sizeof(gNetworkCtrl_tskStack),
                                &gNetworkCtrl_obj,
                                UTILS_TSK_AFFINITY_CORE0
                            );
    UTILS_assert(gNetworkCtrl_obj.task != NULL);

    #ifdef ENABLE_NETWORK_LOG
    NetworkCons_init();
    #endif

    return SYSTEM_LINK_STATUS_SOK;
}

Int32 NetworkCtrl_deInit()
{
    #ifdef ENABLE_NETWORK_LOG
    NetworkCons_deInit();
    #endif

    gNetworkCtrl_obj.tskExit = TRUE;

    Task_sleep(1);

    BspOsal_taskDelete(&gNetworkCtrl_obj.task);

    NetworkCtrl_unregisterHandler("echo");

    return SYSTEM_LINK_STATUS_SOK;
}

  • Hello ,

       After set register 'CPSW_CONTROL -> FIFO_LOOPBACK' , I can observe the response as shown as below , is it means there were some configuration mistakes for TDA?

    "[HOST  ]     31.614622 s: network_ctrl_tsk.c line 294 CPSW_CONTROL Reg: 1"

    Another question, should I disable MDIO ,if yes ,where should I disable it  properly?

    Thanks.

    Best regards.

    Lan.

  • Hi 

    Any update for my query?

    Thanks.

  • Did you make any change to IO Delay in ndk_nsp_hooks.c?

  • Hello sir,

    I didn't did any change about IO Delay in ndk_nsp_hooks.c , attachment is my .c file. could you please look into it,  maybe there are something I have missed.

    and should the IO delay be enabled/disabled in this file?

    Thanks a lot.

    /*
    Copyright (c) [2012 - 2017] Texas Instruments Incorporated
    
    All rights reserved not granted herein.
    
    Limited License.
    
     Texas Instruments Incorporated grants a world-wide, royalty-free, non-exclusive
     license under copyrights and patents it now or hereafter owns or controls to
     make,  have made, use, import, offer to sell and sell ("Utilize") this software
     subject to the terms herein.  With respect to the foregoing patent license,
     such license is granted  solely to the extent that any such patent is necessary
     to Utilize the software alone.  The patent license shall not apply to any
     combinations which include this software, other than combinations with devices
     manufactured by or for TI ("TI Devices").  No hardware patent is licensed
     hereunder.
    
     Redistributions must preserve existing copyright notices and reproduce this
     license (including the above copyright notice and the disclaimer and
     (if applicable) source code license limitations below) in the documentation
     and/or other materials provided with the distribution
    
     Redistribution and use in binary form, without modification, are permitted
     provided that the following conditions are met:
    
     * No reverse engineering, decompilation, or disassembly of this software
       is permitted with respect to any software provided in binary form.
    
     * Any redistribution and use are licensed by TI for use only with TI Devices.
    
     * Nothing shall obligate TI to provide you with source code for the software
       licensed and provided to you in object code.
    
     If software source code is provided to you, modification and redistribution of
     the source code are permitted provided that the following conditions are met:
    
     * Any redistribution and use of the source code, including any resulting
       derivative works, are licensed by TI for use only with TI Devices.
    
     * Any redistribution and use of any object code compiled from the source code
       and any resulting derivative works, are licensed by TI for use only with TI
       Devices.
    
     Neither the name of Texas Instruments Incorporated nor the names of its
     suppliers may be used to endorse or promote products derived from this software
     without specific prior written permission.
    
     DISCLAIMER.
    
     THIS SOFTWARE IS PROVIDED BY TI AND TI�S LICENSORS "AS IS" AND ANY EXPRESS OR
     IMPLIED WARRANTIES, INCLUDING, BUT NOT LIMITED TO, THE IMPLIED WARRANTIES OF
     MERCHANTABILITY AND FITNESS FOR A PARTICULAR PURPOSE ARE DISCLAIMED.
     IN NO EVENT SHALL TI AND TI�S LICENSORS BE LIABLE FOR ANY DIRECT, INDIRECT,
     INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING, BUT NOT
     LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS OF USE, DATA, OR
     PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED AND ON ANY THEORY OF
     LIABILITY, WHETHER IN CONTRACT, STRICT LIABILITY, OR TORT (INCLUDING NEGLIGENCE
     OR OTHERWISE) ARISING IN ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF
     ADVISED OF THE POSSIBILITY OF SUCH DAMAGE.
    */
    
    /**
     *******************************************************************************
     *   \file  ndk_nsp_hooks.c
     *
     *   \brief Do all necessary board level initialization for NDK.
     *
     *******************************************************************************
     */
    
    
    /*******************************************************************************
     *  INCLUDE FILES
     *******************************************************************************
     */
    
    /* Standard language headers */
    #include <stddef.h>
    #include <stdio.h>
    #include <inttypes.h>
    #include <string.h>
    
    /* OS/Posix headers */
    
    /* NDK Dependencies */
    #include <ti/ndk/inc/netmain.h>
    #include <ti/ndk/inc/_stack.h>
    #include <ti/ndk/inc/tools/servers.h>
    #include <ti/ndk/inc/tools/console.h>
    
    /* NSP Dependencies */
    #include <ti/nsp/drv/inc/gmacsw.h>
    #include <ti/nsp/drv/inc/gmacsw_config.h>
    
    /* Project dependency headers */
    #include <src/rtos/utils_common/include/utils.h>
    #include <include/link_api/systemLink_common.h>
    #include <include/link_api/networkCtrl_api.h>
    
    #include <ti/csl/soc.h>
    #include <ti/drv/stw_lld/platform/platform.h>
    
    /*******************************************************************************
     *  Defines
     *******************************************************************************
     */
    #define CPDMA_BUFFDESC_DDR_MEM (1)
    #define GMACSW_CPDMA_BUF_DESC_COUNT  (512U)
    
    #if (defined(CPDMA_BUFFDESC_DDR_MEM) && defined(BOARD_TYPE_TDA2EX_EVM))
    /*! CPDMA descriptor memory. Make sure this is non-cached region */
    #if defined(__GNUC__)
    CPDMA_BuffDesc cpdmaBuffDescMem[GMACSW_CPDMA_BUF_DESC_COUNT]__attribute__(( aligned(128), section(".bss:CPDMA_BUFFDESC") ));
    #else
    #pragma DATA_ALIGN(cpdmaBuffDescMem, 128);
    #pragma DATA_SECTION(cpdmaBuffDescMem, ".bss:CPDMA_BUFFDESC")
    CPDMA_BuffDesc cpdmaBuffDescMem[GMACSW_CPDMA_BUF_DESC_COUNT];
    #endif
    #endif
    #define WR_MEM_32(addr, data)    *(volatile unsigned int *)(addr) =(unsigned int)(data)
    #define RD_MEM_32(addr)          *(volatile unsigned int *)(addr)
    #define MDIOBASE_L               0x48485000
    #define MDIOCONTROL_L            0x00000004 
    #define NET_IF_IDX  (1)
    
    /* Ethernet MAC ID registers(Devcice configuration) from EFuse */
    #define MAC_ID0_LO              (*(volatile uint32_t*)0x4A002514)
    #define MAC_ID0_HI              (*(volatile uint32_t*)0x4A002518)
    #define MAC_ID1_LO              (*(volatile uint32_t*)0x4A00251C)
    #define MAC_ID1_HI              (*(volatile uint32_t*)0x4A002520)
    
    /* I/O Delay related registers */
    #define CFG_IO_DELAY_UNLOCK_KEY     (0x0000AAAA)
    #define CFG_IO_DELAY_LOCK_KEY       (0x0000AAAB)
    
    #define CFG_IO_DELAY_ACCESS_PATTERN (0x00029000)
    #define CFG_IO_DELAY_LOCK_MASK      (0x400)
    
    #define CFG_IO_DELAY_BASE           (0x4844A000)
    #define CFG_IO_DELAY_LOCK           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x02C))
    #define CFG_RGMII0_TXCTL_OUT        (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x74C))
    #define CFG_RGMII0_TXD0_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x758))
    #define CFG_RGMII0_TXD1_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x764))
    #define CFG_RGMII0_TXD2_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x770))
    #define CFG_RGMII0_TXD3_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x77C))
    #define CFG_VIN2A_D13_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA7C))
    #define CFG_VIN2A_D17_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xAAC))
    #define CFG_VIN2A_D16_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xAA0))
    #define CFG_VIN2A_D15_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA94))
    #define CFG_VIN2A_D14_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA88))
    
    /* PAD Configuration Registers */
    #define SYSCFG_PAD_RGMII0_TXCTL     (*(volatile uint32_t*)(0x4A003654))
    #define SYSCFG_PAD_RGMII0_TXD3      (*(volatile uint32_t*)(0x4A003658))
    #define SYSCFG_PAD_RGMII0_TXD2      (*(volatile uint32_t*)(0x4A00365C))
    #define SYSCFG_PAD_RGMII0_TXD1      (*(volatile uint32_t*)(0x4A003660))
    #define SYSCFG_PAD_RGMII0_TXD0      (*(volatile uint32_t*)(0x4A003664))
    #define SYSCFG_PAD_VIN2A_D13        (*(volatile uint32_t*)(0x4A00359C))
    #define SYSCFG_PAD_VIN2A_D14        (*(volatile uint32_t*)(0x4A0035A0))
    #define SYSCFG_PAD_VIN2A_D15        (*(volatile uint32_t*)(0x4A0035A4))
    #define SYSCFG_PAD_VIN2A_D16        (*(volatile uint32_t*)(0x4A0035A8))
    #define SYSCFG_PAD_VIN2A_D17        (*(volatile uint32_t*)(0x4A0035AC))
    
    #define CTRL_MODULE_CTRL_CORE_SMA_SW_1 (*(volatile uint32_t*) (0x4A002534))
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TDA2XX_CASCADE_RADAR) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    /* DP83867IR Register details for delay configuration */
    #define DP83867_CTRL         (0x1FU)
    #define DP83867_RGMIICTL     (0x0032U)
    #define DP83867_RGMIIDCTL    (0x0086U)
    #define DP83867_IO_MUX_CTRL  (0x0170U)
    /* PHY CTRL bits */
    #define DP83867_SW_RESET    (15)
    #define DP83867_SW_RESTART  (14)
    #define DP83867_PHYCR_FIFO_DEPTH_3_B_NIB    (0x00U)
    #define DP83867_PHYCR_FIFO_DEPTH_4_B_NIB    (0x01U)
    #define DP83867_PHYCR_FIFO_DEPTH_6_B_NIB    (0x02U)
    #define DP83867_PHYCR_FIFO_DEPTH_8_B_NIB    (0x03U)
    /* RGMIIDCTL internal delay for rx and tx */
    #define DP83867_RGMIIDCTL_250_PS     (0x0U)
    #define DP83867_RGMIIDCTL_500_PS     (0x1U)
    #define DP83867_RGMIIDCTL_750_PS     (0x2U)
    #define DP83867_RGMIIDCTL_1_NS       (0x3U)
    #define DP83867_RGMIIDCTL_1_25_NS    (0x4U)
    #define DP83867_RGMIIDCTL_1_50_NS    (0x5U)
    #define DP83867_RGMIIDCTL_1_75_NS    (0x6U)
    #define DP83867_RGMIIDCTL_2_00_NS    (0x7U)
    #define DP83867_RGMIIDCTL_2_25_NS    (0x8U)
    #define DP83867_RGMIIDCTL_2_50_NS    (0x9U)
    #define DP83867_RGMIIDCTL_2_75_NS    (0xaU)
    #define DP83867_RGMIIDCTL_3_00_NS    (0xbU)
    #define DP83867_RGMIIDCTL_3_25_NS    (0xcU)
    #define DP83867_RGMIIDCTL_3_50_NS    (0xdU)
    #define DP83867_RGMIIDCTL_3_75_NS    (0xeU)
    #define DP83867_RGMIIDCTL_4_00_NS    (0xfU)
    #endif
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD                   (0x0)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY           (15)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE           (12)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP             (10)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR           (5)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR           (0)
    
    #define TDA2EX_ETHSRVSWITCH_SMI_DATA                  (0x01)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_ID                 (0x03)
    #define TDA2EX_ETHSRVSWITCH_GLB1                      (0x1B)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT           (0x00)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITSTATE (15)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITREADY (11)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2                 (0x1C)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2_DACHECK         (11)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE         (8)
    #define TDA2EX_ETHSRVSWITCH_GLB2                      (0x1C)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL                  (0x01)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL_RXTIMING         (15)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL_TXTIMING         (14)
    
    #define TDA2EX_ETHSRVSWITCH_VLAN_MAP 0x06
    #define TDA2EX_ETHSRVSWITCH_FORCE_MAP 0x800
    
    #define WR_MEM_32(addr, data)    *(volatile unsigned int *)(addr) =(unsigned int)(data)
    #define RD_MEM_32(addr)          *(volatile unsigned int *)(addr)
    /*
     * MDIO base address and register offsets. This is needed for direct access to
     * MDIO without NSP
     */
    #define MDIOBASE                0x48485000
    #define MDIO_USERACCESS0        0x80
    #define MDIO_USERPHYSEL0        0x84
    
    #define USERACCESS_GO           0x80000000
    #define USERACCESS_READ         0x00000000
    #define USERACCESS_WRITE        0x40000000
    #define USERACCESS_DATA         0x0000ffff
    
    volatile UInt32 gConfiguredSwitchDelays = 0U;
    void Tda2Ex_EthSrvConfigureSwitchDelays(uint32_t portNum);
    #endif
    
    
    /*******************************************************************************
     *  Function's
     *******************************************************************************
     */
    static void LOCAL_linkStatus( uint32_t phy, uint32_t linkStatus );
    static void LOCAL_phyFoundCb(uint32_t portNum, uint32_t phy);
    void LOCAL_disableRGMIIInternalDelays(void);
    void stackInitHookStaticEth1(void *hCfg);
    void stackInitHookDynEth1(void *hCfg);
    
    /*******************************************************************************
     *  Global's
     *******************************************************************************
     */
    
    /* This string array corresponds to link state */
    static char *LinkStr[] = { "No Link",
                               "None",
                               "10Mb/s Half Duplex",
                               "10Mb/s Full Duplex",
                               "100Mb/s Half Duplex",
                               "100Mb/s Full Duplex",
                               "1000Mb/s Half Duplex", /*not suported*/
                               "1000Mb/s Full Duplex"};
    
    
    /**
     *******************************************************************************
     * \brief HW specific initialization
     *
     *        We changed our CFG file to point call this private init
     *        function. Here we initialize our board and read in our
     *        MAC address.
     *
     *******************************************************************************
     */
    //Lan
    void NDK_NSP_Vps_printf(uint32_t dualMacState,uint32_t rxPacketAvailableState)
    {
        //Vps_printf("Nsp test Info *** *** ***  Dual mac state : %d , RX packet available state : %d *** *** *** Nsp test Info" , dualMacState, rxPacketAvailableState);
        Vps_printf("Nsp test Info *** *** *** Dual mac state : %d , RX packet available state : %d *** *** *** Nsp test Info",dualMacState,rxPacketAvailableState);
    }
    //规定第一二个参数为数字时候用来量数值;规定第一二个参数为字母时用来模拟断点测试程序是否执行到指定位置;anyway 第一二个参数不能重叠
    void NDK_NSP_Vps_printfParameter(uint32_t parameter0,uint32_t parameter1,uint32_t parameter2)
    {
        Vps_printf("Nsp test Info *** *** ***  parameter0 : %d ,parameter1 : %d , parameter2 : %d *** *** *** Nsp test Info",parameter0,parameter1,parameter2);
    }
    
    void NDK_NSP_Init( void )
    {
    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
         defined(BOARD_TYPE_TDA2XX_RVP) ||  \
         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
         defined(BOARD_TYPE_TDA2PX_EVM)))
    
        uint32_t enableIODelayFlag, regValue;
        uint32_t siliconRev = PlatformGetSiliconRev();
    
        /*
         * We do I/O delay adjustments only if GMAC internal delays are enabled.
         * With TDA2xx & TDA2EX PG2.0 the option of disabling internal delays is
         * added. SBL will disable the internal delays if siliconRev is PG2.0 so no need
         * to adjust I/O delay here.
         * NOTE: For TDA2 PG2.0 silicon revision is 2 but for TDA2EX PG2.0 silicon
         * revision is 1 so we need to make decision to disbale delays based on
         * plaform build
         */
    #if (defined (TDA2EX_BUILD))
        if (siliconRev >= 1U)
        {
            enableIODelayFlag = (uint32_t)FALSE;
        }
    #elif (defined(TDA2PX_BUILD))
            enableIODelayFlag = (uint32_t)FALSE;
    #else
        if (siliconRev >= 2U)
        {
            enableIODelayFlag = (uint32_t)FALSE;
    #if !defined(BOARD_TDA2XX_CASCADE_RADAR)
            LOCAL_disableRGMIIInternalDelays();
    #endif
        }
        else
        {
            enableIODelayFlag = (uint32_t)TRUE;
        }
    #endif
    
        if ((uint32_t)FALSE != enableIODelayFlag)
        {
            uint32_t delta, coarse, fine;
    
            /*
            * Adjust I/O delays on the Tx control and data lines of each MAC port. This is
            * a workaround in order to work properly with the DP83865 PHYs on the EVM. In 3COM
            * RGMII mode this PHY applies it's own internal clock delay, so we essentially need to
            * counteract the DRA7xx internal delay, and we do this by delaying the control and
            * data lines. If not using this PHY, you probably don't need to do this stuff!
            */
    
            /* Global unlock for I/O Delay registers */
            CFG_IO_DELAY_LOCK = CFG_IO_DELAY_UNLOCK_KEY;
    
            /* Tweaks to RGMII0 Tx Control and Data */
            CFG_RGMII0_TXCTL_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXCTL = (SYSCFG_PAD_RGMII0_TXCTL & ~0xF) | 0x0;
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXCTL_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXCTL_OUT = regValue;
    
            CFG_RGMII0_TXD0_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD0 = (SYSCFG_PAD_RGMII0_TXD0 & ~0xF) | 0x0;
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD0_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD0_OUT = regValue;
    
            CFG_RGMII0_TXD1_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD1 = (SYSCFG_PAD_RGMII0_TXD1 & ~0xF) | 0x0;
            delta       = (0x3 << 5) + 0x2;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD1_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD1_OUT = regValue;
    
            CFG_RGMII0_TXD2_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD2 = (SYSCFG_PAD_RGMII0_TXD2 & ~0xF) | 0x0;
            delta       = (0x4 << 5) + 0x0;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD2_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD2_OUT = regValue;
    
            CFG_RGMII0_TXD3_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD3 = (SYSCFG_PAD_RGMII0_TXD3 & ~0xF) | 0x0;
            delta       = (0x4 << 5) + 0x0;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD3_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD3_OUT = regValue;
    
            /* Tweaks to RGMII1 Tx Control and Data */
            CFG_VIN2A_D13_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D13 = (SYSCFG_PAD_VIN2A_D13 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            regValue    = CFG_VIN2A_D13_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D13_OUT = regValue;
    
            CFG_VIN2A_D17_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D17 = (SYSCFG_PAD_VIN2A_D17 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x8;
            regValue    = CFG_VIN2A_D17_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D17_OUT = regValue;
    
            CFG_VIN2A_D16_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D16 = (SYSCFG_PAD_VIN2A_D16 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x2;
            regValue    = CFG_VIN2A_D16_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D16_OUT = regValue;
    
            CFG_VIN2A_D15_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D15 = (SYSCFG_PAD_VIN2A_D15 & ~0xF) | 0x3;
            delta       = (0x4 << 5) + 0x0;
            regValue    = CFG_VIN2A_D15_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D15_OUT = regValue;
    
            CFG_VIN2A_D14_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D14 = (SYSCFG_PAD_VIN2A_D14 & ~0xF) | 0x3;
            delta       = (0x4 << 5) + 0x0;
            regValue    = CFG_VIN2A_D14_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D14_OUT = regValue;
    
            /* Global lock */
            CFG_IO_DELAY_LOCK = CFG_IO_DELAY_LOCK_KEY;
        }
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief Callback to get GMAC HW config
     *
     *        This is a callback from the Ethernet driver. This function
     *        is used by the driver to an application-specific config structure
     *        for the GMACSW driver. Typically it will be used to provide the
     *        MAC address(es) and the link status update callback function.
     *
     *******************************************************************************
     */
    GMACSW_Config *GMACSW_getConfig(void)
    {
        uint32_t i = 0;
        uint8_t macAddr[6];
        uint32_t siliconRev = PlatformGetSiliconRev();
    
        /* Get digital loopback starting config */
        GMACSW_Config *pGMACSWConfig = NULL;
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        pGMACSWConfig = GMACSW_CONFIG_getDefaultConfig();
        #if ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) && defined(BOARD_TYPE_TDA2EX_EVM))
            #if CPDMA_BUFFDESC_DDR_MEM
            pGMACSWConfig->cpdmaInitCfg.buffDescMemCfg.buffDescCnt = GMACSW_CPDMA_BUF_DESC_COUNT;
            pGMACSWConfig->cpdmaInitCfg.buffDescMemCfg.buffDescMem = &(cpdmaBuffDescMem[0]);
            #endif
        #endif
    #endif
    
        if(NULL != pGMACSWConfig)
        {
            pGMACSWConfig->activeMACPortMask = PORT_MASK_MAC_1;
            /* Update default config with the correct MAC addresses */
            for(i=0U; i<MAC_NUM_PORTS; i++)
            {
                if( ((uint32_t)1U << i) & (uint32_t)pGMACSWConfig->activeMACPortMask )
                {
                    if (0U==i)
                    {
                        /* Get the MAC Address from control module register space */
                        macAddr[5] = (uint8_t)((MAC_ID0_LO & 0x000000FFu) >> 0u );
                        macAddr[4] = (uint8_t)((MAC_ID0_LO & 0x0000FF00u) >> 8u );
                        macAddr[3] = (uint8_t)((MAC_ID0_LO & 0x00FF0000u) >> 16u);
    
                        macAddr[2] = (uint8_t)((MAC_ID0_HI & 0x000000FFu) >> 0u );
                        macAddr[1] = (uint8_t)((MAC_ID0_HI & 0x0000FF00u) >> 8u );
                        macAddr[0] = (uint8_t)((MAC_ID0_HI & 0x00FF0000u) >> 16u);
                    }
                    else
                    {
                        /* Get the MAC Address from control module register space */
                        macAddr[5] = (uint8_t)((MAC_ID1_LO & 0x000000FFu) >> 0u );
                        macAddr[4] = (uint8_t)((MAC_ID1_LO & 0x0000FF00u) >> 8u );
                        macAddr[3] = (uint8_t)((MAC_ID1_LO & 0x00FF0000u) >> 16u);
    
                        macAddr[2] = (uint8_t)((MAC_ID1_HI & 0x000000FFu) >> 0u );
                        macAddr[1] = (uint8_t)((MAC_ID1_HI & 0x0000FF00u) >> 8u );
                        macAddr[0] = (uint8_t)((MAC_ID1_HI & 0x00FF0000u) >> 16u);
                    }
    
                    Vps_printf("\nMAC Port %d Address:\n\t%02x-%02x-%02x-%02x-%02x-%02x\n", (int32_t)i,
                            macAddr[0], macAddr[1], macAddr[2],
                            macAddr[3], macAddr[4], macAddr[5]);
    
                    /* Copy the correct MAC address into the driver config */
                    memcpy( (void *)&(pGMACSWConfig->macInitCfg[i].macAddr[0]), (void *)&macAddr[0], 6U );
    
                    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
                        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2PX_EVM)))
                        /*
                         * Adjust the PHY mask numbers for the Vayu EVM. The first MAC
                         * port is connected to a PHY with address = 2, the second MAC
                         * port is connected to a PHY with address = 3.
                         */
                        #ifndef TDA2EX_BUILD
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(2U + i));
                        #else
                            if (siliconRev >= 1U)
                            {
                                /*
                                *  For TDA2EX 2.0 EVM the PHY address is 2 for first PHY and 3 for second
                                *  PHY
                                */
                                pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(2U + i));
                                #if  defined(TDA2EX_ETHSRV_BOARD)
                                    if (i == 0U)
                                    {
                                        Vps_printf(" Network: Set NOPHY Mode for RGMII0 \n");
                                        pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                                    }
                                    else
                                    {
                                        Vps_printf(" Network: Setting PHY_ADDR=0 for RGMII1\n");
                                        pGMACSWConfig->macInitCfg[i].phyMask = 1;
                                    }
                                #endif
                            }
                            else
                            {
                                /*
                                *  For TDA2EX 1.0 EVM the PHY address is 8 for first PHY and 2 for second
                                *  PHY
                                */
                                pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x8 >> (uint32_t)(i*2U));
                            }
                        #endif
                    #elif defined (BOARD_TYPE_TDA2XX_RVP)
                          pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(1U - i));
                    #endif
    
                    #if defined(TDA3XX_FAMILY_BUILD)
                        #ifdef BOARD_TYPE_TDA3XX_RVP
                            /*
                             * Adjust the PHY mask numbers for the TDA3XX RVP. The first MAC
                             * port is connected to a PHY with address = 12, the second MAC
                             * port is connected to a PHY with address = 11.
                             */
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(12U - i));
                        #else
                            /*
                             * Adjust the PHY mask numbers for TDA3xx EVM. The first MAC
                             * port is connected to a PHY with address = 0, the second MAC
                             * port is connected to a PHY with address = 1.
                             */
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)i);
                        #endif
    
                        pGMACSWConfig->macInitCfg[i].macConnectionType =
                                MAC_CONNECTION_TYPE_RGMII_DETECT_INBAND;
                    #endif
    
                    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
                        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2XX_RVP) ||  \
                         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2PX_EVM)))
                        #ifdef TDA2EX_BUILD
                            siliconRev = PlatformGetSiliconRev();
                            if (siliconRev >= 1U)
                            {
                                #if  defined(TDA2EX_ETHSRV_BOARD)
                                    /* Force gigabit full duplex because SWITCH doesn't support inband detection. */
                                    pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                       MAC_CONNECTION_TYPE_RGMII_FORCE_1000_FULL;
                                #else
                                    /*
                                    * TDA2EX REVC EVM has DP83867 which supports inband detection.
                                    */
                                    pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                     MAC_CONNECTION_TYPE_RGMII_DETECT_INBAND;
                                #endif
                            }
                            else
                            {
                                /*
                                * National PHY on TDA2EX Rev A/B EVM does not work with the default INBAND detection mode.
                                * It would seem the Rx clock from the PHY is not generated unless the Tx clock
                                * from the Vayu device is present. So set the mode to force 1Gbps to start.
                                */
                                pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                   MAC_CONNECTION_TYPE_RGMII_FORCE_1000_FULL;
                            }
                        #else
                            #if defined (BOARD_TYPE_TDA2PX_EVM)
          
                            pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                            pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                MAC_CONNECTION_TYPE_RGMII_FORCE_100_FULL;
                            //Lan
                            pGMACSWConfig->aleCfg.alePortCfg[i].portState = ALE_PORT_STATE_FWD;
                            WR_MEM_32(MDIOBASE_L+MDIOCONTROL_L,0x00000000);
                            pGMACSWConfig->macInitCfg[0].portVID = 0x64;
                            // pGMACSWConfig->macInitCfg[1].portVID = 0x65;
                            //pGMACSWConfig->macInitCfg[0].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)i);
                            #else
                            /*
                             * National PHY on Vayu EVM does not work with the default INBAND detection mode.
                             * It would seem the Rx clock from the PHY is not generated unless the Tx clock
                             * from the Vayu device is present. So set the mode to force 1Gbps to start.
                             */
                            pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                            pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                MAC_CONNECTION_TYPE_RGMII_FORCE_100_FULL;
                            //Lan
                            // pGMACSWConfig->aleCfg.alePortCfg[i].portState = ALE_PORT_STATE_FWD;
                            // WR_MEM_32(MDIOBASE_L+MDIOCONTROL_L,0x00000000);
                            // pGMACSWConfig->macInitCfg[0].portVID = 0x65;
                            // pGMACSWConfig->macInitCfg[1].portVID = 0x65;
                            #endif
                        #endif
                    #endif
                }
            }
            pGMACSWConfig->mdioCfg.phyFoundCallback = &LOCAL_phyFoundCb;
            pGMACSWConfig->linkStatusCallback = &LOCAL_linkStatus;
        }
        else 
        {
            /*do nothing, GMACSW_CONFIG_getDefaultConfig returned a NULL*/
        }
        /* Return the config */
        return pGMACSWConfig;
    }
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TDA2XX_CASCADE_RADAR) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    /**
     *******************************************************************************
     *
     * \brief PHY DP83867IR delay config function
     *
     *        This function is used for configuring the receive and transmit delays
     *        for DP83867IR PHY on TDA2EX PG 2.0 EVM (RevC).
     *        For PHY configuration, need to configure DP83867’s RGMII Control
     *        Register (RGMIICTL) for RGMII mode and RGMII Delay Control Register
     *        (RGMIIDCTL) for 0ns TX delay, 2.25ns RX delay. Set IO Drive Strength
     *        Register (IO_IMPEDANCE_CTRL) to maximum drive.
     *        NOTE: Call this function after NSP initialization as it requires GMAC
     *        handle to call GMAC IOCTL.
     *
     *******************************************************************************
     */
    void DP83867_configurePhyDelays(GMACSW_DeviceHandle hGMACSW, uint32_t portNum)
    {
            MDIO_rdWrphyRegIoctlCmd cmd;
            uint32_t regVal;
            cmd.portNum = portNum;
    
            /* PHY software reset */
            regVal = (1U << DP83867_SW_RESET);
            cmd.regAddr = DP83867_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Set RGMII Delay values: Tx delay 0 and Rx delay 2.25ns */
            regVal = 0x08;
            cmd.regAddr = DP83867_RGMIIDCTL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Enable RGMII and CLK delay bits */
            regVal = 0x0D1;
            cmd.regAddr = DP83867_RGMIICTL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Set Drive Strength bits */
            regVal = 0x61F;
            cmd.regAddr = DP83867_IO_MUX_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* software restart */
            regVal = (1U << DP83867_SW_RESTART);
            cmd.regAddr = DP83867_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    }
    #endif
    
    #ifdef TDA3XX_AR12_ALPS
    void Tda3x_Alps_Reconfig_Phy_BootStrap(GMACSW_DeviceHandle hGMACSW)
    {
        MDIO_rdWrphyRegIoctlCmd cmd;
        uint32_t regVal, i;
    
        /* MAC port number */
        for (i = 0; i < MAC_NUM_PORTS; i++)
        {
            cmd.portNum = i;
    
            regVal = 0x3100;
            cmd.regAddr = 0; /* Hard code
                              * Phy bootstrap value in PHY control registers
                              */
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_PHY_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
        }
    }
    #endif
    
    /**
     *******************************************************************************
     * \brief String to displayed on telnet terminal
     *******************************************************************************
     */
    char *VerStr = "\n\n **** Vision SDK **** \n\n";
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        static HANDLE hEcho = 0;
        static HANDLE hEchoUdp = 0;
        static HANDLE hData = 0;
        static HANDLE hNull = 0;
        static HANDLE hOob = 0;
    
    #endif
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    /**
     *******************************************************************************
     *
     * \brief IPv6 initialization callback function
     *
     *******************************************************************************
     */
    
    #if defined(NDK_ENABLE_IPV6)
    static void IPv6DADStatus(IP6N Address, unsigned short dev_index,
            unsigned char Status)
    {
        char strIPAddress[40];
    
        /* Convert the IP Address to String Format. */
        inet_ntop(AF_INET6, &Address, strIPAddress, 40);
    
        /* Print the status of the address. */
        Vps_printf("  Network :Address %s on device %d is %s\n", strIPAddress, dev_index,
                (Status == 1) ? "UNIQUE" : "DUPLICATE");
    
        System_flush();
    
        return;
    }
    #endif
    #endif
    /**
     *******************************************************************************
     *
     * \brief Stack init hook function to configure the second mac port
     *
     *******************************************************************************
     */
    void stackInitHookStaticEth1(void *hCfg)
    {
        /*Static IP Address settings for interface 2*/
        const char *ip_addr_2 = "192.168.2.4";
        const char *ip_mask_2 = "255.255.255.0";
        const char *ip_gateway_2 = "192.168.2.1";
    
        CI_IPNET ip_net;
        CI_ROUTE route;
        /*Add IP Address for the interface 2*/
        ip_net.IPAddr = inet_addr(ip_addr_2);
        ip_net.IPMask = inet_addr(ip_mask_2);
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_IPNET, 2U, 0U, (int32_t)sizeof(CI_IPNET), (UINT8 *)(void *)&ip_net, 0);
    
        /*Add gateway for interface 2*/
        bzero(&route, sizeof(route));
        route.IPDestAddr = 0;
        route.IPDestMask = 0;
        route.IPGateAddr = inet_addr(ip_gateway_2);
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_ROUTE, 0U, 0U, (int32_t)sizeof(CI_ROUTE), (UINT8 *)(void *)&route, 0);
    
    }
    
    void stackInitHookDynEth1(void *hCfg)
    {
        /*Add the setup for DHCP for interface 2*/
        CI_SERVICE_DHCPC dhcpc;
        static UINT8 DHCP_OPTIONS[] = { DHCPOPT_SUBNET_MASK };
    
        bzero(&dhcpc, sizeof(dhcpc));
        dhcpc.cisargs.Mode = 1U;
        dhcpc.cisargs.IfIdx = 2U;
        dhcpc.param.pOptions = DHCP_OPTIONS;
        dhcpc.param.len = 1;
    
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_SERVICE, (uint32_t)CFGITEM_SERVICE_DHCPCLIENT, 0U, (int32_t)sizeof(dhcpc), (UINT8 *)(void *)&dhcpc, 0);
    }
    /**
     *******************************************************************************
     *
     * \brief NDK callback to start DEAMON services
     *
     *******************************************************************************
     */
    void netOpenHook(void)
    {
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        /* Create our local servers */
        hEcho = DaemonNew( SOCK_STREAMNC, 0, 7, dtask_tcp_echo,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hEchoUdp = DaemonNew( SOCK_DGRAM, 0, 7, dtask_udp_echo,
                              OS_TASKPRINORM, OS_TASKSTKNORM, 0, 1 );
        hData = DaemonNew( SOCK_STREAM, 0, 1000, dtask_tcp_datasrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hNull = DaemonNew( SOCK_STREAMNC, 0, 1001, dtask_tcp_nullsrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hOob  = DaemonNew( SOCK_STREAMNC, 0, 999, dtask_tcp_oobsrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
    
        /* NetworkCtrl_init(); */
    
    #if defined (NDK_ENABLE_IPV6)
        Error_Block eb;
        Int32 status;
        UInt32 dev_index = 1;
    
        /* Make sure Error_Block is initialized */
        Error_init(&eb);
    
        status = IPv6InterfaceInit(dev_index, IPv6DADStatus);
        if (status < 0) {
            Vps_printf("  Network: Error %d: failed to add IPv6 interface\n", status);
        }
    #endif
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief NDK callback to stop DEAMON services
     *
     *******************************************************************************
     */
    void netCloseHook(void)
    {
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        /* Kill any active console */
        /*ConsoleClose(); */
        /*NetworkCtrl_deInit(); */
    
    #if defined (NDK_ENABLE_IPV6)
    
        Int32 status;
        UInt32 dev_index = 1;
        /* Enter the kernel Mode. */
        llEnter ();
        status = IPv6InterfaceDeInit(dev_index);
        llExit ();
    
        /* Were we able to deinitialize the stack? */
        if (status < 0)
        {
            Vps_printf(
                    "  Network: Error - Unable to de-initialize the IPv6 stack on device %d\n",
                    dev_index);
        }
        else
        {
            Vps_printf("  Network: IPv6 stack has been deinitialized on %d\n", dev_index);
        }
    #endif
    
        DaemonFree(hOob);
        DaemonFree(hNull);
        DaemonFree(hData);
        DaemonFree(hEchoUdp);
        DaemonFree(hEcho);
    
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief Print link status
     *
     *        This is a callback from the Ethernet driver. This function
     *        is called whenever there is a change in link state. The
     *        current PHY and current link state are passed as parameters.
     *
     *******************************************************************************
     */
    static void LOCAL_linkStatus( uint32_t phy, uint32_t linkStatus )
    {
        Vps_printf(" NDK: Link Status: %s on PHY %" PRIu32 "\n",LinkStr[linkStatus],phy);
    }
    
    /**
     *******************************************************************************
     *
     * \brief PHY Found callback
     *
     *        This is a callback from the Ethernet driver. This function
     *        is called when PHY is found at PHY mask. This can be used for PHY
     *        specific configuration.
     *
     *******************************************************************************
     */
    static void LOCAL_phyFoundCb(uint32_t portNum, uint32_t phy)
    {
        Vps_printf(" NSP GMAC: PHY %d Found on MAC Port %" PRIu32 "\n",phy, portNum);
    
    #if ( defined(BOARD_TYPE_TDA2EX_EVM) || \
          defined(BOARD_TYPE_TDA2PX_EVM) || \
          defined(BOARD_TYPE_TDA3XX_RVP) || \
          defined(BOARD_TDA2XX_CASCADE_RADAR) || \
          defined(TDA3XX_AR12_ALPS) )
        /* Configure Rx/Tx delays for DP83867IR (on PG2.0 J6ECO EVM) */
        GMACSW_DeviceHandle hGMACSW = GMACSW_open(NULL);
        if (hGMACSW != NULL)
        {
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    
    #ifdef BOARD_TYPE_TDA2EX_EVM
            /* For TDA2EX only SR2 EVM has DP83867 */
            if (PlatformGetSiliconRev() >= 1U)
    #endif
            {
                /* Configure receive and transmit delays */
                DP83867_configurePhyDelays(hGMACSW, portNum);
            }
    #endif
    
    #ifdef TDA3XX_AR12_ALPS
        /* Configure the AR8031 Enthernet phy boot mode (on TDA3X Radar ALPS board) */
            Tda3x_Alps_Reconfig_Phy_BootStrap(hGMACSW);
    #endif
    #if defined (BOARD_TDA2XX_CASCADE_RADAR)
        /* Configure receive and transmit delays */
        DP83867_configurePhyDelays(hGMACSW, portNum);
    #endif
            /* Now close the driver */
            if(0U != GMACSW_close(hGMACSW))
            {
                Vps_printf(" NDK: GMACSW Close Returned error" PRIu32 "\n");
            }
        }
        else
        {
            Vps_printf(" NDK: GMAC Open Failed \n");
        }
    #endif
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
        /* Configure switch delays. We can call delay config function here as
         * we are using direct PHY access functions and dont use NSP IOCTLS */
        if (0U == gConfiguredSwitchDelays)
        {
            /*
             * HACK: Configure switch here as we need to make sure switch MDIO address is configured
             * by bsp_init.
             */
            Tda2Ex_EthSrvConfigureSwitchDelays(0);
            gConfiguredSwitchDelays = 1U;
        }
    #endif
    }
    
    /* Disable RGMII Internal delays (RGMIIID). By default it is enabled */
    void LOCAL_disableRGMIIInternalDelays(void)
    {
        uint32_t regValue;
        /* Disable RGMII half cycle delay for ES2.0 silicon */
        regValue = CTRL_MODULE_CTRL_CORE_SMA_SW_1;
        /* Disable half cycle delay for RGMII0 */
        regValue |= ((UInt32)0x1U << 25U);
        /* Disable half cycle delay for RGMII1 */
        regValue |= ((UInt32)0x1U  << 26U);
        CTRL_MODULE_CTRL_CORE_SMA_SW_1 = regValue;
    }
    
    /**
     * \brief Return ID of processor on which networking runs
     */
    UInt32 Utils_netGetProcId(void)
    {
        UInt32 procId = SYSTEM_PROC_INVALID;
    
        #ifdef NDK_PROC_TO_USE_IPU1_0
        procId = SYSTEM_PROC_IPU1_0;
        #endif
    
        #ifdef NDK_PROC_TO_USE_IPU1_1
        procId = SYSTEM_PROC_IPU1_1;
        #endif
    
        #ifdef NDK_PROC_TO_USE_IPU2
        procId = SYSTEM_PROC_IPU2;
        #endif
    
        #ifdef NDK_PROC_TO_USE_A15_0
        procId = SYSTEM_PROC_A15_0;
        #endif
    
        return procId;
    }
    
    /**
     *******************************************************************************
     * \brief Retrun IP address as a string
     *
     *        If network stack is not initialized correctly 0.0.0.0 IP address
     *        is returned
     *
     * \param ipAddrStr [OUT] Assigned IP address as a string
     *
     *******************************************************************************
     */
    void Utils_ndkGetIpAddrStr(char *ipAddrStr, UInt32 ifIdx)
    {
        IPN ipAddr;
    
        memset(&ipAddr, 0, sizeof(ipAddr));
    
        strcpy(ipAddrStr,"none");
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        NtIfIdx2Ip(ifIdx, &ipAddr);
        NtIPN2Str(ipAddr, ipAddrStr);
    
    #endif
    
    }
    
    Int32 Utils_netGetIpAddrStr(char *ipAddr, UInt32 ifIdx)
    {
        UInt32 linkId, procId;
        Int32 status;
        SystemCommon_IpAddr prm;
    
        prm.ifIdx = ifIdx;
    
        strcpy(ipAddr, "none" );
    
        procId = Utils_netGetProcId();
    
        if(procId==SYSTEM_PROC_INVALID)
        {
            status = SYSTEM_LINK_STATUS_EFAIL;
        }
        else
        {
            linkId = SYSTEM_MAKE_LINK_ID(procId, SYSTEM_LINK_ID_PROCK_LINK_ID);
    
            status = System_linkControl(
                linkId,
                SYSTEM_COMMON_CMD_GET_IP_ADDR,
                &prm,
                sizeof(prm),
                TRUE
            );
    
            if(status==SYSTEM_LINK_STATUS_SOK)
            {
                strcpy(ipAddr, prm.ipAddr);
            }
        }
    
        return status;
    }
    
    Bool Utils_netIsNetworkEnabled(void)
    {
        Bool status = (Bool)FALSE;
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) ) ||\
        ( defined(NDK_PROC_TO_USE_IPU1_1) ) ||\
        ( defined(NDK_PROC_TO_USE_IPU2  ) ) ||\
        ( defined(NDK_PROC_TO_USE_A15_0 ) )
    
        status = (Bool)TRUE;
    
    #endif
    
        return status;
    }
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
    
    void delay_mdio (uint32_t cnt)
    {
            uint32_t i;
            for (i = 0; i < cnt; i++);
    }
    
    /* wait for go bit to 0 and ack bit to become 1 */
    void wait_for_user_access ()
    {
            uint32_t reg;
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x80000000;
            while (reg != 0x0)
            {
                    delay_mdio (10000);
                    delay_mdio (10000);
                    reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x80000000;
            }
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x20000000;
            while (reg != 0x20000000)
            {
                    delay_mdio (10000);
                    delay_mdio (10000);
                    reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x20000000;
            }
    
    }
    
    uint32_t cpsw_mdio_read (unsigned char phy_reg, uint32_t PHY_ADDR)
    {
            uint32_t reg = 0;
            reg =
                    (USERACCESS_GO | USERACCESS_READ | (phy_reg << 21) | (PHY_ADDR << 16));
            WR_MEM_32 ((MDIOBASE + MDIO_USERACCESS0), reg);
            wait_for_user_access ();
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0);
            reg = reg & 0x0000ffff;
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf (" Network: PHYREG READ VALUE =  %x \n", reg);
    #endif
        return reg;
    }
    
    void cpsw_mdio_write (unsigned char phy_reg, unsigned short data, uint32_t PHY_ADDR)
    {
            uint32_t reg = 0;
            reg =
                    (USERACCESS_GO | USERACCESS_WRITE | (phy_reg << 21) | (PHY_ADDR << 16) |
                     (data & USERACCESS_DATA));
            WR_MEM_32 ((MDIOBASE + MDIO_USERACCESS0), reg);
            wait_for_user_access ();
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0);
            reg = reg & 0x0000ffff;
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf (" Network: PHYREG WRITE VALUE  is  = %x \n", reg);
    #endif
    }
    
    void Tda2Ex_EthSrvSwitch_reg_write(uint32_t portNum, uint32_t regAddr, uint32_t regVal)
    {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: REG 0x%02x WRITE 0x%x\n", regAddr, regVal);
    #endif
        cpsw_mdio_write (regAddr, regVal, 0x3);
    }
    
    void Tda2Ex_EthSrvSwitch_reg_read(uint32_t portNum, uint32_t regAddr, uint32_t *regVal)
    {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: REG 0x%02x READ 0x%x\n", regAddr, *regVal);
    #endif
        *regVal = cpsw_mdio_read(regAddr, 0x3);
    }
    
    void Tda2Ex_EthSrvSwitch_wait_for_access(uint32_t portNum, uint32_t *smi_regVal)
    {
        do
        {
            Tda2Ex_EthSrvSwitch_reg_read(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
        } while ((*smi_regVal & (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY)) != 0);
    }
    
    void Tda2Ex_EthSrvSwitch_dev_reg_write(uint32_t portNum, uint32_t devAddr, uint32_t regAddr, uint32_t regVal)
    {
        uint32_t smi_regVal;
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_DATA, regVal);
    
        smi_regVal = (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE)
                    | (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP)
                    | (devAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR)
                    | (regAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        smi_regVal |= (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    }
    
    void Tda2Ex_EthSrvSwitch_dev_reg_read(uint32_t portNum, uint32_t devAddr, uint32_t regAddr, uint32_t *regVal)
    {
        uint32_t smi_regVal;
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        smi_regVal = (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE)
                    | (2U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP)
                    | (devAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR)
                    | (regAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        smi_regVal |= (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        Tda2Ex_EthSrvSwitch_reg_read(portNum, TDA2EX_ETHSRVSWITCH_SMI_DATA, regVal);
    }
    
    
    enum Tda2Ex_EthSrvSwitch_ports {
        TDA2EX_ETHSRVSWITCH_PORT0 = 0x1,
        TDA2EX_ETHSRVSWITCH_PORT1 = 0x2,
        TDA2EX_ETHSRVSWITCH_PORT2 = 0x4,
        TDA2EX_ETHSRVSWITCH_PORT3 = 0x8,
        TDA2EX_ETHSRVSWITCH_PORT4 = 0x10,
        TDA2EX_ETHSRVSWITCH_PORT5 = 0x20,
        TDA2EX_ETHSRVSWITCH_PORT6 = 0x40,
        TDA2EX_ETHSRVSWITCH_PORT7 = 0x80,
        TDA2EX_ETHSRVSWITCH_PORT8 = 0x100,
    };
    
    
    void Tda2Ex_EthSrvConfigureSwitchDelays(uint32_t portNum)
    {
        uint32_t regVal, regValPrevious;
        int dev, reg;
    
        regVal = 0;
        regValPrevious = 0;
    
        Vps_printf(" Network: Enable RGMII half-cycle-delay for 0, disable for 1\n");
        uint32_t regValue;
        regValue = CTRL_MODULE_CTRL_CORE_SMA_SW_1;
    
        /* Enable half cycle delay for RGMII0 connected via MAC-to-MAC */
        regValue |= (0x0 << 25U);
    
        /* Disable half cycle delay for RGMII1 connected to DP83867 PHY */
        regValue |= (0x1  << 26U);
    
        CTRL_MODULE_CTRL_CORE_SMA_SW_1 = regValue;
    
    
        Vps_printf(" Network: Waiting for switch to initialize...");
        do
        {
            Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT, &regVal);
            if (regVal != regValPrevious)
            {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
                Vps_printf(" Network: SWITCH_GLB_STAT: %08x", regVal);
    #endif
                regValPrevious = regVal;
            }
        } while ((regVal & (1U << TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITREADY)) == 0);
    
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: GLB_CTRL2: %08x", regVal);
    #endif
    
        /* Clear DA Check: Allows ANY RMU packet to be interpretted. TODO: Maybe set this bit and configure device address in ATU? */
        regVal &= ~(1U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_DACHECK);
    
        /* Set RMUMode to 0x2: Port 7 is RMU port (This allows external PC on J20 to configure switch. Change to 0x3 for port 8 when RMU access support is added) */
        regVal &= ~(3U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE);
        regVal |= (2U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE);
        Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, regVal);
    
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: GLB_CTRL2: %08x", regVal);
    #endif
    
        dev = 8;
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, TDA2EX_ETHSRVSWITCH_PHY_CTRL, &regVal);
        regVal |= (0U << TDA2EX_ETHSRVSWITCH_PHY_CTRL_RXTIMING);
        regVal |= (1U << TDA2EX_ETHSRVSWITCH_PHY_CTRL_TXTIMING);
        Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, dev, TDA2EX_ETHSRVSWITCH_PHY_CTRL, regVal);
    
        /* For Ports 1 through 5 (Main + 4 cameras) */
        for (dev = 1; dev <= 5; dev++) {
            /* Forward only to these ports */
            regVal = TDA2EX_ETHSRVSWITCH_PORT0 | TDA2EX_ETHSRVSWITCH_PORT6 | TDA2EX_ETHSRVSWITCH_PORT7 | TDA2EX_ETHSRVSWITCH_PORT8;
            Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, dev, TDA2EX_ETHSRVSWITCH_VLAN_MAP, regVal);
        }
    
        for (dev = 0; dev <= 8; ++dev) {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf(" Network: Switch port %d:\n", dev);
    #endif
            for (reg = 0; reg <= 6; ++reg) {
                Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, reg, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
                Vps_printf(" Network: reg %d = %08x\n", reg, regVal);
    #endif
            }
            reg = 0x1F;
            Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, reg, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf(" Network: reg %d = %08x\n", reg, regVal);
    #endif
        }
    
        Vps_printf(" Network: TDA2EX ETHSRV board switch configuration done!\n");
    }
    #endif


  • Hi Stanley ,

    Do you have any update to me?

    Thanks.

  • My understanding is that when CPSW_CONTROL.FIFO_LOOPBACK=1, it would loop back the packets received in MAC port. Since you see the ARP packet back in CANOE, it seems the packet arrives fine at CPSW MAC port (i.e. no errors such as CRC).

    Please double check that NIMU/NDK is coming up correctly. I see you have some traces in ndk_nsp_hooks.c, which ones do you see? Consider adding few more in some hook functions such as netOpenHook.

    Regarding MDIO, no need to disable it. There is no side effect of keeping it enabled if you are in MAC-to-MAC mode.

  • Hi Misael,

    Thanks for your reply.

    Now I can receive a ARP frame from TDA , also we added some test code in nimu_ndk.c .

    According to the state and register information , we guess phy and data link layers got packets correctly but the network(stack) layer didn't process those packets or process packets not correct.

    First ,after power on , we can get the arp announcement the static IP address "192.168.1.200" ,;

    Then , we tried to Ping this IP via PC , we can not get response message at wireshark window.

    we can observe register "GOOD_TX_FRAME"  kept 1 and the "GOOD_RX_FRAME" increasing.

    Other error register looks fine .

    Attachments are uart information and my nsp files  , these may be helpful.

    Could you please give me more direction if possible?  

    Thank you very much.

    Best Regards.

    Lan.

    4745.ti.rar

    /*
    Copyright (c) [2012 - 2017] Texas Instruments Incorporated
    
    All rights reserved not granted herein.
    
    Limited License.
    
     Texas Instruments Incorporated grants a world-wide, royalty-free, non-exclusive
     license under copyrights and patents it now or hereafter owns or controls to
     make,  have made, use, import, offer to sell and sell ("Utilize") this software
     subject to the terms herein.  With respect to the foregoing patent license,
     such license is granted  solely to the extent that any such patent is necessary
     to Utilize the software alone.  The patent license shall not apply to any
     combinations which include this software, other than combinations with devices
     manufactured by or for TI ("TI Devices").  No hardware patent is licensed
     hereunder.
    
     Redistributions must preserve existing copyright notices and reproduce this
     license (including the above copyright notice and the disclaimer and
     (if applicable) source code license limitations below) in the documentation
     and/or other materials provided with the distribution
    
     Redistribution and use in binary form, without modification, are permitted
     provided that the following conditions are met:
    
     * No reverse engineering, decompilation, or disassembly of this software
       is permitted with respect to any software provided in binary form.
    
     * Any redistribution and use are licensed by TI for use only with TI Devices.
    
     * Nothing shall obligate TI to provide you with source code for the software
       licensed and provided to you in object code.
    
     If software source code is provided to you, modification and redistribution of
     the source code are permitted provided that the following conditions are met:
    
     * Any redistribution and use of the source code, including any resulting
       derivative works, are licensed by TI for use only with TI Devices.
    
     * Any redistribution and use of any object code compiled from the source code
       and any resulting derivative works, are licensed by TI for use only with TI
       Devices.
    
     Neither the name of Texas Instruments Incorporated nor the names of its
     suppliers may be used to endorse or promote products derived from this software
     without specific prior written permission.
    
     DISCLAIMER.
    
     THIS SOFTWARE IS PROVIDED BY TI AND TI�S LICENSORS "AS IS" AND ANY EXPRESS OR
     IMPLIED WARRANTIES, INCLUDING, BUT NOT LIMITED TO, THE IMPLIED WARRANTIES OF
     MERCHANTABILITY AND FITNESS FOR A PARTICULAR PURPOSE ARE DISCLAIMED.
     IN NO EVENT SHALL TI AND TI�S LICENSORS BE LIABLE FOR ANY DIRECT, INDIRECT,
     INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING, BUT NOT
     LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS OF USE, DATA, OR
     PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED AND ON ANY THEORY OF
     LIABILITY, WHETHER IN CONTRACT, STRICT LIABILITY, OR TORT (INCLUDING NEGLIGENCE
     OR OTHERWISE) ARISING IN ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF
     ADVISED OF THE POSSIBILITY OF SUCH DAMAGE.
    */
    
    /**
     *******************************************************************************
     *   \file  ndk_nsp_hooks.c
     *
     *   \brief Do all necessary board level initialization for NDK.
     *
     *******************************************************************************
     */
    
    
    /*******************************************************************************
     *  INCLUDE FILES
     *******************************************************************************
     */
    
    /* Standard language headers */
    #include <stddef.h>
    #include <stdio.h>
    #include <inttypes.h>
    #include <string.h>
    
    /* OS/Posix headers */
    
    /* NDK Dependencies */
    #include <ti/ndk/inc/netmain.h>
    #include <ti/ndk/inc/_stack.h>
    #include <ti/ndk/inc/tools/servers.h>
    #include <ti/ndk/inc/tools/console.h>
    
    /* NSP Dependencies */
    #include <ti/nsp/drv/inc/gmacsw.h>
    #include <ti/nsp/drv/inc/gmacsw_config.h>
    
    /* Project dependency headers */
    #include <src/rtos/utils_common/include/utils.h>
    #include <include/link_api/systemLink_common.h>
    #include <include/link_api/networkCtrl_api.h>
    
    #include <ti/csl/soc.h>
    #include <ti/drv/stw_lld/platform/platform.h>
    
    /*******************************************************************************
     *  Defines
     *******************************************************************************
     */
    #define CPDMA_BUFFDESC_DDR_MEM (1)
    #define GMACSW_CPDMA_BUF_DESC_COUNT  (512U)
    
    #if (defined(CPDMA_BUFFDESC_DDR_MEM) && defined(BOARD_TYPE_TDA2EX_EVM))
    /*! CPDMA descriptor memory. Make sure this is non-cached region */
    #if defined(__GNUC__)
    CPDMA_BuffDesc cpdmaBuffDescMem[GMACSW_CPDMA_BUF_DESC_COUNT]__attribute__(( aligned(128), section(".bss:CPDMA_BUFFDESC") ));
    #else
    #pragma DATA_ALIGN(cpdmaBuffDescMem, 128);
    #pragma DATA_SECTION(cpdmaBuffDescMem, ".bss:CPDMA_BUFFDESC")
    CPDMA_BuffDesc cpdmaBuffDescMem[GMACSW_CPDMA_BUF_DESC_COUNT];
    #endif
    #endif
    #define WR_MEM_32(addr, data)    *(volatile unsigned int *)(addr) =(unsigned int)(data)
    #define RD_MEM_32(addr)          *(volatile unsigned int *)(addr)
    #define MDIOBASE_L               0x48485000
    #define MDIOCONTROL_L            0x00000004 
    #define NET_IF_IDX  (1)
    
    /* Ethernet MAC ID registers(Devcice configuration) from EFuse */
    #define MAC_ID0_LO              (*(volatile uint32_t*)0x4A002514)
    #define MAC_ID0_HI              (*(volatile uint32_t*)0x4A002518)
    #define MAC_ID1_LO              (*(volatile uint32_t*)0x4A00251C)
    #define MAC_ID1_HI              (*(volatile uint32_t*)0x4A002520)
    
    /* I/O Delay related registers */
    #define CFG_IO_DELAY_UNLOCK_KEY     (0x0000AAAA)
    #define CFG_IO_DELAY_LOCK_KEY       (0x0000AAAB)
    
    #define CFG_IO_DELAY_ACCESS_PATTERN (0x00029000)
    #define CFG_IO_DELAY_LOCK_MASK      (0x400)
    
    #define CFG_IO_DELAY_BASE           (0x4844A000)
    #define CFG_IO_DELAY_LOCK           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x02C))
    #define CFG_RGMII0_TXCTL_OUT        (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x74C))
    #define CFG_RGMII0_TXD0_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x758))
    #define CFG_RGMII0_TXD1_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x764))
    #define CFG_RGMII0_TXD2_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x770))
    #define CFG_RGMII0_TXD3_OUT         (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0x77C))
    #define CFG_VIN2A_D13_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA7C))
    #define CFG_VIN2A_D17_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xAAC))
    #define CFG_VIN2A_D16_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xAA0))
    #define CFG_VIN2A_D15_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA94))
    #define CFG_VIN2A_D14_OUT           (*(volatile uint32_t*)(CFG_IO_DELAY_BASE + 0xA88))
    
    /* PAD Configuration Registers */
    #define SYSCFG_PAD_RGMII0_TXCTL     (*(volatile uint32_t*)(0x4A003654))
    #define SYSCFG_PAD_RGMII0_TXD3      (*(volatile uint32_t*)(0x4A003658))
    #define SYSCFG_PAD_RGMII0_TXD2      (*(volatile uint32_t*)(0x4A00365C))
    #define SYSCFG_PAD_RGMII0_TXD1      (*(volatile uint32_t*)(0x4A003660))
    #define SYSCFG_PAD_RGMII0_TXD0      (*(volatile uint32_t*)(0x4A003664))
    #define SYSCFG_PAD_VIN2A_D13        (*(volatile uint32_t*)(0x4A00359C))
    #define SYSCFG_PAD_VIN2A_D14        (*(volatile uint32_t*)(0x4A0035A0))
    #define SYSCFG_PAD_VIN2A_D15        (*(volatile uint32_t*)(0x4A0035A4))
    #define SYSCFG_PAD_VIN2A_D16        (*(volatile uint32_t*)(0x4A0035A8))
    #define SYSCFG_PAD_VIN2A_D17        (*(volatile uint32_t*)(0x4A0035AC))
    
    #define CTRL_MODULE_CTRL_CORE_SMA_SW_1 (*(volatile uint32_t*) (0x4A002534))
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TDA2XX_CASCADE_RADAR) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    /* DP83867IR Register details for delay configuration */
    #define DP83867_CTRL         (0x1FU)
    #define DP83867_RGMIICTL     (0x0032U)
    #define DP83867_RGMIIDCTL    (0x0086U)
    #define DP83867_IO_MUX_CTRL  (0x0170U)
    /* PHY CTRL bits */
    #define DP83867_SW_RESET    (15)
    #define DP83867_SW_RESTART  (14)
    #define DP83867_PHYCR_FIFO_DEPTH_3_B_NIB    (0x00U)
    #define DP83867_PHYCR_FIFO_DEPTH_4_B_NIB    (0x01U)
    #define DP83867_PHYCR_FIFO_DEPTH_6_B_NIB    (0x02U)
    #define DP83867_PHYCR_FIFO_DEPTH_8_B_NIB    (0x03U)
    /* RGMIIDCTL internal delay for rx and tx */
    #define DP83867_RGMIIDCTL_250_PS     (0x0U)
    #define DP83867_RGMIIDCTL_500_PS     (0x1U)
    #define DP83867_RGMIIDCTL_750_PS     (0x2U)
    #define DP83867_RGMIIDCTL_1_NS       (0x3U)
    #define DP83867_RGMIIDCTL_1_25_NS    (0x4U)
    #define DP83867_RGMIIDCTL_1_50_NS    (0x5U)
    #define DP83867_RGMIIDCTL_1_75_NS    (0x6U)
    #define DP83867_RGMIIDCTL_2_00_NS    (0x7U)
    #define DP83867_RGMIIDCTL_2_25_NS    (0x8U)
    #define DP83867_RGMIIDCTL_2_50_NS    (0x9U)
    #define DP83867_RGMIIDCTL_2_75_NS    (0xaU)
    #define DP83867_RGMIIDCTL_3_00_NS    (0xbU)
    #define DP83867_RGMIIDCTL_3_25_NS    (0xcU)
    #define DP83867_RGMIIDCTL_3_50_NS    (0xdU)
    #define DP83867_RGMIIDCTL_3_75_NS    (0xeU)
    #define DP83867_RGMIIDCTL_4_00_NS    (0xfU)
    #endif
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD                   (0x0)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY           (15)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE           (12)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP             (10)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR           (5)
    #define TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR           (0)
    
    #define TDA2EX_ETHSRVSWITCH_SMI_DATA                  (0x01)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_ID                 (0x03)
    #define TDA2EX_ETHSRVSWITCH_GLB1                      (0x1B)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT           (0x00)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITSTATE (15)
    #define TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITREADY (11)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2                 (0x1C)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2_DACHECK         (11)
    #define TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE         (8)
    #define TDA2EX_ETHSRVSWITCH_GLB2                      (0x1C)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL                  (0x01)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL_RXTIMING         (15)
    #define TDA2EX_ETHSRVSWITCH_PHY_CTRL_TXTIMING         (14)
    
    #define TDA2EX_ETHSRVSWITCH_VLAN_MAP 0x06
    #define TDA2EX_ETHSRVSWITCH_FORCE_MAP 0x800
    
    #define WR_MEM_32(addr, data)    *(volatile unsigned int *)(addr) =(unsigned int)(data)
    #define RD_MEM_32(addr)          *(volatile unsigned int *)(addr)
    /*
     * MDIO base address and register offsets. This is needed for direct access to
     * MDIO without NSP
     */
    #define MDIOBASE                0x48485000
    #define MDIO_USERACCESS0        0x80
    #define MDIO_USERPHYSEL0        0x84
    
    #define USERACCESS_GO           0x80000000
    #define USERACCESS_READ         0x00000000
    #define USERACCESS_WRITE        0x40000000
    #define USERACCESS_DATA         0x0000ffff
    
    volatile UInt32 gConfiguredSwitchDelays = 0U;
    void Tda2Ex_EthSrvConfigureSwitchDelays(uint32_t portNum);
    #endif
    
    
    /*******************************************************************************
     *  Function's
     *******************************************************************************
     */
    static void LOCAL_linkStatus( uint32_t phy, uint32_t linkStatus );
    static void LOCAL_phyFoundCb(uint32_t portNum, uint32_t phy);
    void LOCAL_disableRGMIIInternalDelays(void);
    void stackInitHookStaticEth1(void *hCfg);
    void stackInitHookDynEth1(void *hCfg);
    
    /*******************************************************************************
     *  Global's
     *******************************************************************************
     */
    
    /* This string array corresponds to link state */
    static char *LinkStr[] = { "No Link",
                               "None",
                               "10Mb/s Half Duplex",
                               "10Mb/s Full Duplex",
                               "100Mb/s Half Duplex",
                               "100Mb/s Full Duplex",
                               "1000Mb/s Half Duplex", /*not suported*/
                               "1000Mb/s Full Duplex"};
    
    
    /**
     *******************************************************************************
     * \brief HW specific initialization
     *
     *        We changed our CFG file to point call this private init
     *        function. Here we initialize our board and read in our
     *        MAC address.
     *
     *******************************************************************************
     */
    //Lan
    void NDK_NSP_Vps_printf(uint32_t dualMacState,uint32_t rxPacketAvailableState)
    {
        //Vps_printf("Nsp test Info *** *** ***  Dual mac state : %d , RX packet available state : %d *** *** *** Nsp test Info" , dualMacState, rxPacketAvailableState);
        Vps_printf("Nsp test Info *** *** *** Dual mac state : %d , RX packet available state : %d *** *** *** Nsp test Info",dualMacState,rxPacketAvailableState);
    }
    //规定第一二个参数为数字时候用来量数值;规定第一二个参数为字母时用来模拟断点测试程序是否执行到指定位置;anyway 第一二个参数不能重叠
    void NDK_NSP_Vps_printfParameter(uint32_t parameter0,uint32_t parameter1,uint32_t parameter2)
    {
        Vps_printf("Nsp test Info *** *** ***  parameter0 : %d ,parameter1 : %d , parameter2 : %d *** *** *** Nsp test Info",parameter0,parameter1,parameter2);
    }
    
    void NDK_NSP_Init( void )
    {
    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
         defined(BOARD_TYPE_TDA2XX_RVP) ||  \
         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
         defined(BOARD_TYPE_TDA2PX_EVM)))
    
        uint32_t enableIODelayFlag, regValue;
        uint32_t siliconRev = PlatformGetSiliconRev();
        Vps_printf("silicon %d",siliconRev);
        /*
         * We do I/O delay adjustments only if GMAC internal delays are enabled.
         * With TDA2xx & TDA2EX PG2.0 the option of disabling internal delays is
         * added. SBL will disable the internal delays if siliconRev is PG2.0 so no need
         * to adjust I/O delay here.
         * NOTE: For TDA2 PG2.0 silicon revision is 2 but for TDA2EX PG2.0 silicon
         * revision is 1 so we need to make decision to disbale delays based on
         * plaform build
         */
    #if (defined (TDA2EX_BUILD))
        if (siliconRev >= 1U)
        {
            enableIODelayFlag = (uint32_t)FALSE;
        }
    #elif (defined(TDA2PX_BUILD))
            enableIODelayFlag = (uint32_t)FALSE;
    #else
        if (siliconRev >= 2U)
        {
            enableIODelayFlag = (uint32_t)FALSE;
    #if !defined(BOARD_TDA2XX_CASCADE_RADAR)
            LOCAL_disableRGMIIInternalDelays();
    #endif
        }
        else
        {
            enableIODelayFlag = (uint32_t)TRUE;
        }
    #endif
        if ((uint32_t)FALSE != enableIODelayFlag)
        {
            uint32_t delta, coarse, fine;
    
            /*
            * Adjust I/O delays on the Tx control and data lines of each MAC port. This is
            * a workaround in order to work properly with the DP83865 PHYs on the EVM. In 3COM
            * RGMII mode this PHY applies it's own internal clock delay, so we essentially need to
            * counteract the DRA7xx internal delay, and we do this by delaying the control and
            * data lines. If not using this PHY, you probably don't need to do this stuff!
            */
    
            /* Global unlock for I/O Delay registers */
            CFG_IO_DELAY_LOCK = CFG_IO_DELAY_UNLOCK_KEY;
    
            /* Tweaks to RGMII0 Tx Control and Data */
            CFG_RGMII0_TXCTL_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            Vps_printf("CFG_RGMII0_TXCTL_OUT : %d",CFG_RGMII0_TXCTL_OUT);
            SYSCFG_PAD_RGMII0_TXCTL = (SYSCFG_PAD_RGMII0_TXCTL & ~0xF) | 0x0;
            Vps_printf("SYSCFG_PAD_RGMII0_TXCTL : %d",SYSCFG_PAD_RGMII0_TXCTL);
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            Vps_printf("delta : %d",delta);
            regValue    = CFG_RGMII0_TXCTL_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXCTL_OUT = regValue;
            Vps_printf("CFG_RGMII0_TXCTL_OUT : %d",CFG_RGMII0_TXCTL_OUT);
    
            CFG_RGMII0_TXD0_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            Vps_printf("CFG_RGMII0_TXD0_OUT : %d",CFG_RGMII0_TXD0_OUT);
            SYSCFG_PAD_RGMII0_TXD0 = (SYSCFG_PAD_RGMII0_TXD0 & ~0xF) | 0x0;
            Vps_printf("SYSCFG_PAD_RGMII0_TXD0 : %d",SYSCFG_PAD_RGMII0_TXD0);
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            Vps_printf("delta : %d",delta);
            regValue    = CFG_RGMII0_TXD0_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD0_OUT = regValue;
            Vps_printf("CFG_RGMII0_TXD0_OUT : %d",CFG_RGMII0_TXD0_OUT);
    
            CFG_RGMII0_TXD1_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD1 = (SYSCFG_PAD_RGMII0_TXD1 & ~0xF) | 0x0;
            delta       = (0x3 << 5) + 0x2;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD1_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD1_OUT = regValue;
    
            CFG_RGMII0_TXD2_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD2 = (SYSCFG_PAD_RGMII0_TXD2 & ~0xF) | 0x0;
            delta       = (0x4 << 5) + 0x0;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD2_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD2_OUT = regValue;
    
            CFG_RGMII0_TXD3_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_RGMII0_TXD3 = (SYSCFG_PAD_RGMII0_TXD3 & ~0xF) | 0x0;
            delta       = (0x4 << 5) + 0x0;     /* Delay value to add to calibrated value */
            regValue    = CFG_RGMII0_TXD3_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_RGMII0_TXD3_OUT = regValue;
    
            /* Tweaks to RGMII1 Tx Control and Data */
            CFG_VIN2A_D13_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D13 = (SYSCFG_PAD_VIN2A_D13 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x8;     /* Delay value to add to calibrated value */
            regValue    = CFG_VIN2A_D13_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D13_OUT = regValue;
    
            CFG_VIN2A_D17_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D17 = (SYSCFG_PAD_VIN2A_D17 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x8;
            regValue    = CFG_VIN2A_D17_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D17_OUT = regValue;
    
            CFG_VIN2A_D16_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D16 = (SYSCFG_PAD_VIN2A_D16 & ~0xF) | 0x3;
            delta       = (0x3 << 5) + 0x2;
            regValue    = CFG_VIN2A_D16_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D16_OUT = regValue;
    
            CFG_VIN2A_D15_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D15 = (SYSCFG_PAD_VIN2A_D15 & ~0xF) | 0x3;
            delta       = (0x4 << 5) + 0x0;
            regValue    = CFG_VIN2A_D15_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D15_OUT = regValue;
    
            CFG_VIN2A_D14_OUT = (CFG_IO_DELAY_ACCESS_PATTERN & ~CFG_IO_DELAY_LOCK_MASK);
            SYSCFG_PAD_VIN2A_D14 = (SYSCFG_PAD_VIN2A_D14 & ~0xF) | 0x3;
            delta       = (0x4 << 5) + 0x0;
            regValue    = CFG_VIN2A_D14_OUT & ~0xFFFFFC00;
            coarse      = ((regValue >> 5) & 0x1F) + ((delta >> 5) & 0x1F);
            coarse      = (coarse > 0x1F) ? (0x1F) : (coarse);
            fine        = (regValue & 0x1F) + (delta & 0x1F);
            fine        = (fine > 0x1F) ? (0x1F) : (fine);
            regValue    = CFG_IO_DELAY_ACCESS_PATTERN | CFG_IO_DELAY_LOCK_MASK | ((coarse << 5) | (fine));
            CFG_VIN2A_D14_OUT = regValue;
    
            /* Global lock */
            CFG_IO_DELAY_LOCK = CFG_IO_DELAY_LOCK_KEY;
        }
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief Callback to get GMAC HW config
     *
     *        This is a callback from the Ethernet driver. This function
     *        is used by the driver to an application-specific config structure
     *        for the GMACSW driver. Typically it will be used to provide the
     *        MAC address(es) and the link status update callback function.
     *
     *******************************************************************************
     */
    GMACSW_Config *GMACSW_getConfig(void)
    {
        uint32_t i = 0;
        uint8_t macAddr[6];
        uint32_t siliconRev = PlatformGetSiliconRev();
    
        /* Get digital loopback starting config */
        GMACSW_Config *pGMACSWConfig = NULL;
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        pGMACSWConfig = GMACSW_CONFIG_getDefaultConfig();
        #if ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) && defined(BOARD_TYPE_TDA2EX_EVM))
            #if CPDMA_BUFFDESC_DDR_MEM
            pGMACSWConfig->cpdmaInitCfg.buffDescMemCfg.buffDescCnt = GMACSW_CPDMA_BUF_DESC_COUNT;
            pGMACSWConfig->cpdmaInitCfg.buffDescMemCfg.buffDescMem = &(cpdmaBuffDescMem[0]);
            #endif
        #endif
    #endif
    
        if(NULL != pGMACSWConfig)
        {
            pGMACSWConfig->activeMACPortMask = PORT_MASK_MAC_1;
            /* Update default config with the correct MAC addresses */
            for(i=0U; i<MAC_NUM_PORTS; i++)
            {
                if( ((uint32_t)1U << i) & (uint32_t)pGMACSWConfig->activeMACPortMask )
                {
                    if (0U==i)
                    {
                        /* Get the MAC Address from control module register space */
                        macAddr[5] = (uint8_t)((MAC_ID0_LO & 0x000000FFu) >> 0u );
                        macAddr[4] = (uint8_t)((MAC_ID0_LO & 0x0000FF00u) >> 8u );
                        macAddr[3] = (uint8_t)((MAC_ID0_LO & 0x00FF0000u) >> 16u);
    
                        macAddr[2] = (uint8_t)((MAC_ID0_HI & 0x000000FFu) >> 0u );
                        macAddr[1] = (uint8_t)((MAC_ID0_HI & 0x0000FF00u) >> 8u );
                        macAddr[0] = (uint8_t)((MAC_ID0_HI & 0x00FF0000u) >> 16u);
                    }
                    else
                    {
                        /* Get the MAC Address from control module register space */
                        macAddr[5] = (uint8_t)((MAC_ID1_LO & 0x000000FFu) >> 0u );
                        macAddr[4] = (uint8_t)((MAC_ID1_LO & 0x0000FF00u) >> 8u );
                        macAddr[3] = (uint8_t)((MAC_ID1_LO & 0x00FF0000u) >> 16u);
    
                        macAddr[2] = (uint8_t)((MAC_ID1_HI & 0x000000FFu) >> 0u );
                        macAddr[1] = (uint8_t)((MAC_ID1_HI & 0x0000FF00u) >> 8u );
                        macAddr[0] = (uint8_t)((MAC_ID1_HI & 0x00FF0000u) >> 16u);
                    }
    
                    Vps_printf("\nMAC Port %d Address:\n\t%02x-%02x-%02x-%02x-%02x-%02x\n", (int32_t)i,
                            macAddr[0], macAddr[1], macAddr[2],
                            macAddr[3], macAddr[4], macAddr[5]);
    
                    /* Copy the correct MAC address into the driver config */
                    memcpy( (void *)&(pGMACSWConfig->macInitCfg[i].macAddr[0]), (void *)&macAddr[0], 6U );
    
                    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
                        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2PX_EVM)))
                        /*
                         * Adjust the PHY mask numbers for the Vayu EVM. The first MAC
                         * port is connected to a PHY with address = 2, the second MAC
                         * port is connected to a PHY with address = 3.
                         */
                        #ifndef TDA2EX_BUILD
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(2U + i));
                        #else
                            if (siliconRev >= 1U)
                            {
                                /*
                                *  For TDA2EX 2.0 EVM the PHY address is 2 for first PHY and 3 for second
                                *  PHY
                                */
                                pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(2U + i));
                                #if  defined(TDA2EX_ETHSRV_BOARD)
                                    if (i == 0U)
                                    {
                                        Vps_printf(" Network: Set NOPHY Mode for RGMII0 \n");
                                        pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                                    }
                                    else
                                    {
                                        Vps_printf(" Network: Setting PHY_ADDR=0 for RGMII1\n");
                                        pGMACSWConfig->macInitCfg[i].phyMask = 1;
                                    }
                                #endif
                            }
                            else
                            {
                                /*
                                *  For TDA2EX 1.0 EVM the PHY address is 8 for first PHY and 2 for second
                                *  PHY
                                */
                                pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x8 >> (uint32_t)(i*2U));
                            }
                        #endif
                    #elif defined (BOARD_TYPE_TDA2XX_RVP)
                          pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(1U - i));
                    #endif
    
                    #if defined(TDA3XX_FAMILY_BUILD)
                        #ifdef BOARD_TYPE_TDA3XX_RVP
                            /*
                             * Adjust the PHY mask numbers for the TDA3XX RVP. The first MAC
                             * port is connected to a PHY with address = 12, the second MAC
                             * port is connected to a PHY with address = 11.
                             */
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)(12U - i));
                        #else
                            /*
                             * Adjust the PHY mask numbers for TDA3xx EVM. The first MAC
                             * port is connected to a PHY with address = 0, the second MAC
                             * port is connected to a PHY with address = 1.
                             */
                            pGMACSWConfig->macInitCfg[i].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)i);
                        #endif
    
                        pGMACSWConfig->macInitCfg[i].macConnectionType =
                                MAC_CONNECTION_TYPE_RGMII_DETECT_INBAND;
                    #endif
    
                    #if (defined(TDA2XX_FAMILY_BUILD) &&    \
                        (defined(BOARD_TYPE_TDA2XX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2XX_RVP) ||  \
                         defined(BOARD_TYPE_TDA2EX_EVM) ||  \
                         defined(BOARD_TYPE_TDA2PX_EVM)))
                        #ifdef TDA2EX_BUILD
                            siliconRev = PlatformGetSiliconRev();
                            if (siliconRev >= 1U)
                            {
                                #if  defined(TDA2EX_ETHSRV_BOARD)
                                    /* Force gigabit full duplex because SWITCH doesn't support inband detection. */
                                    pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                       MAC_CONNECTION_TYPE_RGMII_FORCE_1000_FULL;
                                #else
                                    /*
                                    * TDA2EX REVC EVM has DP83867 which supports inband detection.
                                    */
                                    pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                     MAC_CONNECTION_TYPE_RGMII_DETECT_INBAND;
                                #endif
                            }
                            else
                            {
                                /*
                                * National PHY on TDA2EX Rev A/B EVM does not work with the default INBAND detection mode.
                                * It would seem the Rx clock from the PHY is not generated unless the Tx clock
                                * from the Vayu device is present. So set the mode to force 1Gbps to start.
                                */
                                pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                   MAC_CONNECTION_TYPE_RGMII_FORCE_1000_FULL;
                            }
                        #else
                            #if defined (BOARD_TYPE_TDA2PX_EVM)
          
                            pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                            pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                MAC_CONNECTION_TYPE_RGMII_FORCE_100_FULL;
                            //Lan
                            pGMACSWConfig->aleCfg.alePortCfg[i].portState = ALE_PORT_STATE_FWD;
                            WR_MEM_32(MDIOBASE_L+MDIOCONTROL_L,0x00000000);
                            //pGMACSWConfig->macInitCfg[0].portVID = 0x64;
                            // pGMACSWConfig->macInitCfg[1].portVID = 0x65;
                            //pGMACSWConfig->macInitCfg[0].phyMask = (uint32_t)((uint32_t)0x1 << (uint32_t)i);
                            #else
                            /*
                             * National PHY on Vayu EVM does not work with the default INBAND detection mode.
                             * It would seem the Rx clock from the PHY is not generated unless the Tx clock
                             * from the Vayu device is present. So set the mode to force 1Gbps to start.
                             */
                            pGMACSWConfig->macInitCfg[i].mdioModeFlags = MDIO_MODEFLG_NOPHY;
                            pGMACSWConfig->macInitCfg[i].macConnectionType =
                                                MAC_CONNECTION_TYPE_RGMII_FORCE_100_FULL;
                            //Lan
                            // pGMACSWConfig->aleCfg.alePortCfg[i].portState = ALE_PORT_STATE_FWD;
                            // WR_MEM_32(MDIOBASE_L+MDIOCONTROL_L,0x00000000);
                            // pGMACSWConfig->macInitCfg[0].portVID = 0x65;
                            // pGMACSWConfig->macInitCfg[1].portVID = 0x65;
                            #endif
                        #endif
                    #endif
                }
            }
            pGMACSWConfig->mdioCfg.phyFoundCallback = &LOCAL_phyFoundCb;
            pGMACSWConfig->linkStatusCallback = &LOCAL_linkStatus;
        }
        else 
        {
            /*do nothing, GMACSW_CONFIG_getDefaultConfig returned a NULL*/
        }
        /* Return the config */
        return pGMACSWConfig;
    }
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TDA2XX_CASCADE_RADAR) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    /**
     *******************************************************************************
     *
     * \brief PHY DP83867IR delay config function
     *
     *        This function is used for configuring the receive and transmit delays
     *        for DP83867IR PHY on TDA2EX PG 2.0 EVM (RevC).
     *        For PHY configuration, need to configure DP83867’s RGMII Control
     *        Register (RGMIICTL) for RGMII mode and RGMII Delay Control Register
     *        (RGMIIDCTL) for 0ns TX delay, 2.25ns RX delay. Set IO Drive Strength
     *        Register (IO_IMPEDANCE_CTRL) to maximum drive.
     *        NOTE: Call this function after NSP initialization as it requires GMAC
     *        handle to call GMAC IOCTL.
     *
     *******************************************************************************
     */
    void DP83867_configurePhyDelays(GMACSW_DeviceHandle hGMACSW, uint32_t portNum)
    {
            MDIO_rdWrphyRegIoctlCmd cmd;
            uint32_t regVal;
            cmd.portNum = portNum;
    
            /* PHY software reset */
            regVal = (1U << DP83867_SW_RESET);
            cmd.regAddr = DP83867_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Set RGMII Delay values: Tx delay 0 and Rx delay 2.25ns */
            regVal = 0x08;
            cmd.regAddr = DP83867_RGMIIDCTL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Enable RGMII and CLK delay bits */
            regVal = 0x0D1;
            cmd.regAddr = DP83867_RGMIICTL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* Set Drive Strength bits */
            regVal = 0x61F;
            cmd.regAddr = DP83867_IO_MUX_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    
            /* software restart */
            regVal = (1U << DP83867_SW_RESTART);
            cmd.regAddr = DP83867_CTRL;
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_DP83867_PHY_INDIRECT_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
    }
    #endif
    
    #ifdef TDA3XX_AR12_ALPS
    void Tda3x_Alps_Reconfig_Phy_BootStrap(GMACSW_DeviceHandle hGMACSW)
    {
        MDIO_rdWrphyRegIoctlCmd cmd;
        uint32_t regVal, i;
    
        /* MAC port number */
        for (i = 0; i < MAC_NUM_PORTS; i++)
        {
            cmd.portNum = i;
    
            regVal = 0x3100;
            cmd.regAddr = 0; /* Hard code
                              * Phy bootstrap value in PHY control registers
                              */
            cmd.regVal = &regVal;
            GMACSW_ioctl( hGMACSW,
                          GMACSW_IOCTL_MDIO_WRITE_PHY_REGISTER,
                         (void *)&cmd, sizeof(MDIO_rdWrphyRegIoctlCmd));
        }
    }
    #endif
    
    /**
     *******************************************************************************
     * \brief String to displayed on telnet terminal
     *******************************************************************************
     */
    char *VerStr = "\n\n **** Vision SDK **** \n\n";
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        static HANDLE hEcho = 0;
        static HANDLE hEchoUdp = 0;
        static HANDLE hData = 0;
        static HANDLE hNull = 0;
        static HANDLE hOob = 0;
    
    #endif
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    /**
     *******************************************************************************
     *
     * \brief IPv6 initialization callback function
     *
     *******************************************************************************
     */
    
    #if defined(NDK_ENABLE_IPV6)
    static void IPv6DADStatus(IP6N Address, unsigned short dev_index,
            unsigned char Status)
    {
        char strIPAddress[40];
    
        /* Convert the IP Address to String Format. */
        inet_ntop(AF_INET6, &Address, strIPAddress, 40);
    
        /* Print the status of the address. */
        Vps_printf("  Network :Address %s on device %d is %s\n", strIPAddress, dev_index,
                (Status == 1) ? "UNIQUE" : "DUPLICATE");
    
        System_flush();
    
        return;
    }
    #endif
    #endif
    /**
     *******************************************************************************
     *
     * \brief Stack init hook function to configure the second mac port
     *
     *******************************************************************************
     */
    void stackInitHookStaticEth1(void *hCfg)
    {
        /*Static IP Address settings for interface 2*/
        const char *ip_addr_2 = "192.168.2.4";
        const char *ip_mask_2 = "255.255.255.0";
        const char *ip_gateway_2 = "192.168.2.1";
    
        CI_IPNET ip_net;
        CI_ROUTE route;
        /*Add IP Address for the interface 2*/
        ip_net.IPAddr = inet_addr(ip_addr_2);
        ip_net.IPMask = inet_addr(ip_mask_2);
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_IPNET, 2U, 0U, (int32_t)sizeof(CI_IPNET), (UINT8 *)(void *)&ip_net, 0);
    
        /*Add gateway for interface 2*/
        bzero(&route, sizeof(route));
        route.IPDestAddr = 0;
        route.IPDestMask = 0;
        route.IPGateAddr = inet_addr(ip_gateway_2);
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_ROUTE, 0U, 0U, (int32_t)sizeof(CI_ROUTE), (UINT8 *)(void *)&route, 0);
    
    }
    
    void stackInitHookDynEth1(void *hCfg)
    {
        /*Add the setup for DHCP for interface 2*/
        CI_SERVICE_DHCPC dhcpc;
        static UINT8 DHCP_OPTIONS[] = { DHCPOPT_SUBNET_MASK };
    
        bzero(&dhcpc, sizeof(dhcpc));
        dhcpc.cisargs.Mode = 1U;
        dhcpc.cisargs.IfIdx = 2U;
        dhcpc.param.pOptions = DHCP_OPTIONS;
        dhcpc.param.len = 1;
    
        CfgAddEntry(hCfg, (uint32_t)CFGTAG_SERVICE, (uint32_t)CFGITEM_SERVICE_DHCPCLIENT, 0U, (int32_t)sizeof(dhcpc), (UINT8 *)(void *)&dhcpc, 0);
    }
    /**
     *******************************************************************************
     *
     * \brief NDK callback to start DEAMON services
     *
     *******************************************************************************
     */
    void netOpenHook(void)
    {
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        /* Create our local servers */
        hEcho = DaemonNew( SOCK_STREAMNC, 0, 7, dtask_tcp_echo,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hEchoUdp = DaemonNew( SOCK_DGRAM, 0, 7, dtask_udp_echo,
                              OS_TASKPRINORM, OS_TASKSTKNORM, 0, 1 );
        hData = DaemonNew( SOCK_STREAM, 0, 1000, dtask_tcp_datasrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hNull = DaemonNew( SOCK_STREAMNC, 0, 1001, dtask_tcp_nullsrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
        hOob  = DaemonNew( SOCK_STREAMNC, 0, 999, dtask_tcp_oobsrv,
                           OS_TASKPRINORM, OS_TASKSTKNORM, 0, 3 );
    
        /* NetworkCtrl_init(); */
    
    #if defined (NDK_ENABLE_IPV6)
        Error_Block eb;
        Int32 status;
        UInt32 dev_index = 1;
    
        /* Make sure Error_Block is initialized */
        Error_init(&eb);
    
        status = IPv6InterfaceInit(dev_index, IPv6DADStatus);
        if (status < 0) {
            Vps_printf("  Network: Error %d: failed to add IPv6 interface\n", status);
        }
    #endif
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief NDK callback to stop DEAMON services
     *
     *******************************************************************************
     */
    void netCloseHook(void)
    {
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        /* Kill any active console */
        /*ConsoleClose(); */
        /*NetworkCtrl_deInit(); */
    
    #if defined (NDK_ENABLE_IPV6)
    
        Int32 status;
        UInt32 dev_index = 1;
        /* Enter the kernel Mode. */
        llEnter ();
        status = IPv6InterfaceDeInit(dev_index);
        llExit ();
    
        /* Were we able to deinitialize the stack? */
        if (status < 0)
        {
            Vps_printf(
                    "  Network: Error - Unable to de-initialize the IPv6 stack on device %d\n",
                    dev_index);
        }
        else
        {
            Vps_printf("  Network: IPv6 stack has been deinitialized on %d\n", dev_index);
        }
    #endif
    
        DaemonFree(hOob);
        DaemonFree(hNull);
        DaemonFree(hData);
        DaemonFree(hEchoUdp);
        DaemonFree(hEcho);
    
    #endif
    
    }
    
    /**
     *******************************************************************************
     *
     * \brief Print link status
     *
     *        This is a callback from the Ethernet driver. This function
     *        is called whenever there is a change in link state. The
     *        current PHY and current link state are passed as parameters.
     *
     *******************************************************************************
     */
    static void LOCAL_linkStatus( uint32_t phy, uint32_t linkStatus )
    {
        Vps_printf(" NDK: Link Status: %s on PHY %" PRIu32 "\n",LinkStr[linkStatus],phy);
    }
    
    /**
     *******************************************************************************
     *
     * \brief PHY Found callback
     *
     *        This is a callback from the Ethernet driver. This function
     *        is called when PHY is found at PHY mask. This can be used for PHY
     *        specific configuration.
     *
     *******************************************************************************
     */
    static void LOCAL_phyFoundCb(uint32_t portNum, uint32_t phy)
    {
        Vps_printf(" NSP GMAC: PHY %d Found on MAC Port %" PRIu32 "\n",phy, portNum);
    
    #if ( defined(BOARD_TYPE_TDA2EX_EVM) || \
          defined(BOARD_TYPE_TDA2PX_EVM) || \
          defined(BOARD_TYPE_TDA3XX_RVP) || \
          defined(BOARD_TDA2XX_CASCADE_RADAR) || \
          defined(TDA3XX_AR12_ALPS) )
        /* Configure Rx/Tx delays for DP83867IR (on PG2.0 J6ECO EVM) */
        GMACSW_DeviceHandle hGMACSW = GMACSW_open(NULL);
        if (hGMACSW != NULL)
        {
    
    #if ( defined (BOARD_TYPE_TDA3XX_RVP) || \
          defined (BOARD_TYPE_TDA2PX_EVM) || \
          defined (BOARD_TYPE_TDA2EX_EVM) )
    
    #ifdef BOARD_TYPE_TDA2EX_EVM
            /* For TDA2EX only SR2 EVM has DP83867 */
            if (PlatformGetSiliconRev() >= 1U)
    #endif
            {
                /* Configure receive and transmit delays */
                DP83867_configurePhyDelays(hGMACSW, portNum);
            }
    #endif
    
    #ifdef TDA3XX_AR12_ALPS
        /* Configure the AR8031 Enthernet phy boot mode (on TDA3X Radar ALPS board) */
            Tda3x_Alps_Reconfig_Phy_BootStrap(hGMACSW);
    #endif
    #if defined (BOARD_TDA2XX_CASCADE_RADAR)
        /* Configure receive and transmit delays */
        DP83867_configurePhyDelays(hGMACSW, portNum);
    #endif
            /* Now close the driver */
            if(0U != GMACSW_close(hGMACSW))
            {
                Vps_printf(" NDK: GMACSW Close Returned error" PRIu32 "\n");
            }
        }
        else
        {
            Vps_printf(" NDK: GMAC Open Failed \n");
        }
    #endif
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
        /* Configure switch delays. We can call delay config function here as
         * we are using direct PHY access functions and dont use NSP IOCTLS */
        if (0U == gConfiguredSwitchDelays)
        {
            /*
             * HACK: Configure switch here as we need to make sure switch MDIO address is configured
             * by bsp_init.
             */
            Tda2Ex_EthSrvConfigureSwitchDelays(0);
            gConfiguredSwitchDelays = 1U;
        }
    #endif
    }
    
    /* Disable RGMII Internal delays (RGMIIID). By default it is enabled */
    void LOCAL_disableRGMIIInternalDelays(void)
    {
        uint32_t regValue;
        /* Disable RGMII half cycle delay for ES2.0 silicon */
        regValue = CTRL_MODULE_CTRL_CORE_SMA_SW_1;
        /* Disable half cycle delay for RGMII0 */
        regValue |= ((UInt32)0x1U << 25U);
        /* Disable half cycle delay for RGMII1 */
        regValue |= ((UInt32)0x1U  << 26U);
        CTRL_MODULE_CTRL_CORE_SMA_SW_1 = regValue;
    }
    
    /**
     * \brief Return ID of processor on which networking runs
     */
    UInt32 Utils_netGetProcId(void)
    {
        UInt32 procId = SYSTEM_PROC_INVALID;
    
        #ifdef NDK_PROC_TO_USE_IPU1_0
        procId = SYSTEM_PROC_IPU1_0;
        #endif
    
        #ifdef NDK_PROC_TO_USE_IPU1_1
        procId = SYSTEM_PROC_IPU1_1;
        #endif
    
        #ifdef NDK_PROC_TO_USE_IPU2
        procId = SYSTEM_PROC_IPU2;
        #endif
    
        #ifdef NDK_PROC_TO_USE_A15_0
        procId = SYSTEM_PROC_A15_0;
        #endif
    
        return procId;
    }
    
    /**
     *******************************************************************************
     * \brief Retrun IP address as a string
     *
     *        If network stack is not initialized correctly 0.0.0.0 IP address
     *        is returned
     *
     * \param ipAddrStr [OUT] Assigned IP address as a string
     *
     *******************************************************************************
     */
    void Utils_ndkGetIpAddrStr(char *ipAddrStr, UInt32 ifIdx)
    {
        IPN ipAddr;
    
        memset(&ipAddr, 0, sizeof(ipAddr));
    
        strcpy(ipAddrStr,"none");
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) && defined(BUILD_M4_0) ) || \
        ( defined(NDK_PROC_TO_USE_IPU1_1) && defined(BUILD_M4_1) ) || \
        ( defined(NDK_PROC_TO_USE_IPU2)   && defined(BUILD_M4_2) ) || \
        ( defined(NDK_PROC_TO_USE_A15_0)  && defined(BUILD_A15) )
    
        NtIfIdx2Ip(ifIdx, &ipAddr);
        NtIPN2Str(ipAddr, ipAddrStr);
    
    #endif
    
    }
    
    Int32 Utils_netGetIpAddrStr(char *ipAddr, UInt32 ifIdx)
    {
        UInt32 linkId, procId;
        Int32 status;
        SystemCommon_IpAddr prm;
    
        prm.ifIdx = ifIdx;
    
        strcpy(ipAddr, "none" );
    
        procId = Utils_netGetProcId();
    
        if(procId==SYSTEM_PROC_INVALID)
        {
            status = SYSTEM_LINK_STATUS_EFAIL;
        }
        else
        {
            linkId = SYSTEM_MAKE_LINK_ID(procId, SYSTEM_LINK_ID_PROCK_LINK_ID);
    
            status = System_linkControl(
                linkId,
                SYSTEM_COMMON_CMD_GET_IP_ADDR,
                &prm,
                sizeof(prm),
                TRUE
            );
    
            if(status==SYSTEM_LINK_STATUS_SOK)
            {
                strcpy(ipAddr, prm.ipAddr);
            }
        }
    
        return status;
    }
    
    Bool Utils_netIsNetworkEnabled(void)
    {
        Bool status = (Bool)FALSE;
    
    #if ( defined(NDK_PROC_TO_USE_IPU1_0) ) ||\
        ( defined(NDK_PROC_TO_USE_IPU1_1) ) ||\
        ( defined(NDK_PROC_TO_USE_IPU2  ) ) ||\
        ( defined(NDK_PROC_TO_USE_A15_0 ) )
    
        status = (Bool)TRUE;
    
    #endif
    
        return status;
    }
    
    #if  defined(TDA2EX_ETHSRV_BOARD)
    
    void delay_mdio (uint32_t cnt)
    {
            uint32_t i;
            for (i = 0; i < cnt; i++);
    }
    
    /* wait for go bit to 0 and ack bit to become 1 */
    void wait_for_user_access ()
    {
            uint32_t reg;
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x80000000;
            while (reg != 0x0)
            {
                    delay_mdio (10000);
                    delay_mdio (10000);
                    reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x80000000;
            }
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x20000000;
            while (reg != 0x20000000)
            {
                    delay_mdio (10000);
                    delay_mdio (10000);
                    reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0) & 0x20000000;
            }
    
    }
    
    uint32_t cpsw_mdio_read (unsigned char phy_reg, uint32_t PHY_ADDR)
    {
            uint32_t reg = 0;
            reg =
                    (USERACCESS_GO | USERACCESS_READ | (phy_reg << 21) | (PHY_ADDR << 16));
            WR_MEM_32 ((MDIOBASE + MDIO_USERACCESS0), reg);
            wait_for_user_access ();
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0);
            reg = reg & 0x0000ffff;
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf (" Network: PHYREG READ VALUE =  %x \n", reg);
    #endif
        return reg;
    }
    
    void cpsw_mdio_write (unsigned char phy_reg, unsigned short data, uint32_t PHY_ADDR)
    {
            uint32_t reg = 0;
            reg =
                    (USERACCESS_GO | USERACCESS_WRITE | (phy_reg << 21) | (PHY_ADDR << 16) |
                     (data & USERACCESS_DATA));
            WR_MEM_32 ((MDIOBASE + MDIO_USERACCESS0), reg);
            wait_for_user_access ();
            reg = RD_MEM_32 (MDIOBASE + MDIO_USERACCESS0);
            reg = reg & 0x0000ffff;
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf (" Network: PHYREG WRITE VALUE  is  = %x \n", reg);
    #endif
    }
    
    void Tda2Ex_EthSrvSwitch_reg_write(uint32_t portNum, uint32_t regAddr, uint32_t regVal)
    {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: REG 0x%02x WRITE 0x%x\n", regAddr, regVal);
    #endif
        cpsw_mdio_write (regAddr, regVal, 0x3);
    }
    
    void Tda2Ex_EthSrvSwitch_reg_read(uint32_t portNum, uint32_t regAddr, uint32_t *regVal)
    {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: REG 0x%02x READ 0x%x\n", regAddr, *regVal);
    #endif
        *regVal = cpsw_mdio_read(regAddr, 0x3);
    }
    
    void Tda2Ex_EthSrvSwitch_wait_for_access(uint32_t portNum, uint32_t *smi_regVal)
    {
        do
        {
            Tda2Ex_EthSrvSwitch_reg_read(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
        } while ((*smi_regVal & (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY)) != 0);
    }
    
    void Tda2Ex_EthSrvSwitch_dev_reg_write(uint32_t portNum, uint32_t devAddr, uint32_t regAddr, uint32_t regVal)
    {
        uint32_t smi_regVal;
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_DATA, regVal);
    
        smi_regVal = (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE)
                    | (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP)
                    | (devAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR)
                    | (regAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        smi_regVal |= (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    }
    
    void Tda2Ex_EthSrvSwitch_dev_reg_read(uint32_t portNum, uint32_t devAddr, uint32_t regAddr, uint32_t *regVal)
    {
        uint32_t smi_regVal;
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        smi_regVal = (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIMODE)
                    | (2U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIOP)
                    | (devAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_DEVADDR)
                    | (regAddr << TDA2EX_ETHSRVSWITCH_SMI_CMD_REGADDR);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        smi_regVal |= (1U << TDA2EX_ETHSRVSWITCH_SMI_CMD_SMIBUSY);
        Tda2Ex_EthSrvSwitch_reg_write(portNum, TDA2EX_ETHSRVSWITCH_SMI_CMD, smi_regVal);
    
        Tda2Ex_EthSrvSwitch_wait_for_access(portNum, &smi_regVal);
    
        Tda2Ex_EthSrvSwitch_reg_read(portNum, TDA2EX_ETHSRVSWITCH_SMI_DATA, regVal);
    }
    
    
    enum Tda2Ex_EthSrvSwitch_ports {
        TDA2EX_ETHSRVSWITCH_PORT0 = 0x1,
        TDA2EX_ETHSRVSWITCH_PORT1 = 0x2,
        TDA2EX_ETHSRVSWITCH_PORT2 = 0x4,
        TDA2EX_ETHSRVSWITCH_PORT3 = 0x8,
        TDA2EX_ETHSRVSWITCH_PORT4 = 0x10,
        TDA2EX_ETHSRVSWITCH_PORT5 = 0x20,
        TDA2EX_ETHSRVSWITCH_PORT6 = 0x40,
        TDA2EX_ETHSRVSWITCH_PORT7 = 0x80,
        TDA2EX_ETHSRVSWITCH_PORT8 = 0x100,
    };
    
    
    void Tda2Ex_EthSrvConfigureSwitchDelays(uint32_t portNum)
    {
        uint32_t regVal, regValPrevious;
        int dev, reg;
    
        regVal = 0;
        regValPrevious = 0;
    
        Vps_printf(" Network: Enable RGMII half-cycle-delay for 0, disable for 1\n");
        uint32_t regValue;
        regValue = CTRL_MODULE_CTRL_CORE_SMA_SW_1;
    
        /* Enable half cycle delay for RGMII0 connected via MAC-to-MAC */
        regValue |= (0x0 << 25U);
    
        /* Disable half cycle delay for RGMII1 connected to DP83867 PHY */
        regValue |= (0x1  << 26U);
    
        CTRL_MODULE_CTRL_CORE_SMA_SW_1 = regValue;
    
    
        Vps_printf(" Network: Waiting for switch to initialize...");
        do
        {
            Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT, &regVal);
            if (regVal != regValPrevious)
            {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
                Vps_printf(" Network: SWITCH_GLB_STAT: %08x", regVal);
    #endif
                regValPrevious = regVal;
            }
        } while ((regVal & (1U << TDA2EX_ETHSRVSWITCH_SWITCH_GLB_STAT_INITREADY)) == 0);
    
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: GLB_CTRL2: %08x", regVal);
    #endif
    
        /* Clear DA Check: Allows ANY RMU packet to be interpretted. TODO: Maybe set this bit and configure device address in ATU? */
        regVal &= ~(1U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_DACHECK);
    
        /* Set RMUMode to 0x2: Port 7 is RMU port (This allows external PC on J20 to configure switch. Change to 0x3 for port 8 when RMU access support is added) */
        regVal &= ~(3U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE);
        regVal |= (2U << TDA2EX_ETHSRVSWITCH_GLB_CTRL2_RMUMODE);
        Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, regVal);
    
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, TDA2EX_ETHSRVSWITCH_GLB1, TDA2EX_ETHSRVSWITCH_GLB_CTRL2, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
        Vps_printf(" Network: GLB_CTRL2: %08x", regVal);
    #endif
    
        dev = 8;
        Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, TDA2EX_ETHSRVSWITCH_PHY_CTRL, &regVal);
        regVal |= (0U << TDA2EX_ETHSRVSWITCH_PHY_CTRL_RXTIMING);
        regVal |= (1U << TDA2EX_ETHSRVSWITCH_PHY_CTRL_TXTIMING);
        Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, dev, TDA2EX_ETHSRVSWITCH_PHY_CTRL, regVal);
    
        /* For Ports 1 through 5 (Main + 4 cameras) */
        for (dev = 1; dev <= 5; dev++) {
            /* Forward only to these ports */
            regVal = TDA2EX_ETHSRVSWITCH_PORT0 | TDA2EX_ETHSRVSWITCH_PORT6 | TDA2EX_ETHSRVSWITCH_PORT7 | TDA2EX_ETHSRVSWITCH_PORT8;
            Tda2Ex_EthSrvSwitch_dev_reg_write(portNum, dev, TDA2EX_ETHSRVSWITCH_VLAN_MAP, regVal);
        }
    
        for (dev = 0; dev <= 8; ++dev) {
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf(" Network: Switch port %d:\n", dev);
    #endif
            for (reg = 0; reg <= 6; ++reg) {
                Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, reg, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
                Vps_printf(" Network: reg %d = %08x\n", reg, regVal);
    #endif
            }
            reg = 0x1F;
            Tda2Ex_EthSrvSwitch_dev_reg_read(portNum, dev, reg, &regVal);
    #if defined(DEBUG_TDA2EX_ETHSRVSWITCH_SMI)
            Vps_printf(" Network: reg %d = %08x\n", reg, regVal);
    #endif
        }
    
        Vps_printf(" Network: TDA2EX ETHSRV board switch configuration done!\n");
    }
    #endif
    
    
    3173.uartInfo.txt

  • As you pointed out, no packets appeared to be dropped at the GMAC level.

    Any modifications that may have done in the BIOS config file? The nsp_hooks.c file that you shared had only the NDK settings for the second interface. The ones for first interface should be in your BIOS config file.

  • Hello Misael,
    Thanks for your reply.
    In file "PROCESSOR_SDK_VISION_03_07_00_00\vision_sdk\apps\configs\tda2px_evm_bios_all\cfg.mk" , I have modified "NDK_PROC_TO_USE=ipu1_1" ;
    In file "PROCESSOR_SDK_VISION_03_07_00_00\vision_sdk\links_fw\src\rtos\bios_app_common\tda2px\cfg\NDK_config.cfg" , I have modified "enableStaticIpEth0 = 1";
    Could I learn how to set the first interface from you more specify?

    For some unknown reasons , I can not upload any file here or this page would show message "error" , sorry I can not upload files here currently , and I will keepe trying at the followed reply.


    Thanks a lot .
    Best Regards.

  • Add attachments.

    #
    # This file defines the modules included in $(MAKECONFIG) config
    #
    # Modules are split into,
    # - Use-cases specified in uc_cfg.mk
    # - Other system config/feature, specified in this file
    #
    # Any specific overrides are also specified in this file
    # Example, for TDA3x SoC EVE2/3/4 are not present and hence force marked as <blank>, i.e disabled
    #
    
    #
    # Additional config options
    #
    
    #
    # CPUs to included in build
    #
    PROC_IPU1_0_INCLUDE=yes
    PROC_IPU1_1_INCLUDE=yes
    PROC_IPU2_INCLUDE=yes
    PROC_A15_0_INCLUDE=yes
    PROC_DSP1_INCLUDE=yes
    PROC_DSP2_INCLUDE=yes
    PROC_EVE1_INCLUDE=yes
    PROC_EVE2_INCLUDE=yes
    
    
    VSDK_BOARD_TYPE=TDA2PX_EVM
    
    DUAL_A15_SMP_BIOS=no
    
    # Supported values: DDR_MEM_512M
    DDR_MEM=DDR_MEM_512M
    
    # Supported values: ipu1_0 ipu1_1 a15_0 none
    NDK_PROC_TO_USE=ipu1_1
    
    #Used to control TFDTP stack (supported values: yes no)
    NSP_TFDTP_INCLUDE=no
    
    #Enable IPv6 Support
    NDK_ENABLE_IPV6=no
    
    # Supported values: ipu1_0 none
    FATFS_PROC_TO_USE=ipu1_0
    
    #
    # Used to control building of algorithm source.
    # By default algorithm source not included in Vision SDK
    #
    BUILD_ALGORITHMS=no
    
    #
    # Applies profile to all cores
    #
    # Supported profiles: release debug
    #PROFILE=debug
    PROFILE ?= release
    
    PROFILE_ipu1_0 ?= $(PROFILE)
    PROFILE_ipu1_1 ?= $(PROFILE)
    PROFILE_ipu2 ?= $(PROFILE)
    PROFILE_c66xdsp_1 ?= $(PROFILE)
    PROFILE_c66xdsp_2 ?= $(PROFILE)
    PROFILE_arp32_1 ?= $(PROFILE)
    PROFILE_arp32_2 ?= $(PROFILE)
    PROFILE_a15_0 ?= $(PROFILE)
    
    #
    # For TDA2xx, TDA2Px & TDA2Ex - vision SDK can run on either IPU1 or IPU2 subsystem
    # For TDA3xx - We have only IPU1 and hence IPU1 is the only option
    # Select IPU primary core from the available IPU1 & IPU2 subsytems
    #
    # Supported values: ipu1_0 ipu2
    IPU_PRIMARY_CORE=ipu1_0
    IPU_SECONDARY_CORE=ipu2
    
    #
    # Set A15_TARGET_OS
    # A15 can run Linux or Bios
    #
    #                 A15_TARGET_OS support
    #   Platform        BIOS        Linux
    #
    #   TDA2XX_EVM      yes         yes
    #   TDA3XX_EVM      yes         no
    #   TDA2EX_EVM      yes         yes
    #   TDA2PX_EVM      yes         yes
    #
    # Supported values: Bios Linux
    A15_TARGET_OS=Bios
    
    IVAHD_INCLUDE=yes
    VPE_INCLUDE=yes
    DSS_INCLUDE=yes
    CAL_INCLUDE=yes
    ISS_INCLUDE=yes
    
    #
    # EMIF ECC and Freedom from Interference (FFI) are clubbed together as they
    # involve consolidated memory map changes
    # ECC_FFI_INCLUDE=yes is not supported for DDR_MEM_128M
    # If ECC_FFI_INCLUDE is set to no - memory map will match older versions.
    # Firewall configuration and DSP XMC configuration is enabled/disabled using this
    # flag
    # Vision SDK does not enable EMIF ECC but expects SBL to enable it.
    # Vision SDK sets up ECC error handlers irrespective of value of ECC_FFI_INCLUDE.
    #
    ECC_FFI_INCLUDE=no
    
    AVB_INCLUDE=no
    
    #
    # Enable below macro to enable DCAN integration into Vision SDK.
    #
    DCAN_INCLUDE=no
    
    #
    # Enable below macro to enable OPENVX into Vision SDK
    #
    OPENVX_INCLUDE=no
    
    CIO_REDIRECT=yes
    
    CPU_IDLE_ENABLED=yes
    
    #
    # Enable below macro to view the bandwidth used by different IPs in the device
    # as a graphical plot on the display screen.
    #
    DATA_VIS_INCLUDE=no
    
    OPENCL_INCLUDE=no
    ENABLE_OPENCV=no
    
    HS_DEVICE=no
    
    #
    # Enable this macro to enable Ultra sonic based initialization
    # This is added as the power measurement and Ultra sonic use the same
    # pad on the device. Kindly note the Ultrasonic and power measurement
    # use the same GPIO6_14/15 pads with different functionalities. Ultrasonic configures
    # UART10 on those pads and power measurement configures I2C3. Hence when this
    # macro is yes the power measurement functionality is not supported.
    #
    ULTRASONIC_INCLUDE=no
    
    # Enable this macro to enable profiling features through system analyzer on CCS
    ENABLE_UIA_PROFILING=no
    
    #
    #Flag for task profiling
    #
    ENABLE_TASK_PROFILE_UTIL=yes
    
    WORKQ_INCLUDE=yes
    
    include $($(MAKEAPPNAME)_PATH)/configs/$(MAKECONFIG)/uc_cfg.mk
    
    /*******************************************************************************
    *  file name: NDK_config.cfg
    *  This file is included in the core which uses NDK
    *
    *******************************************************************************/
    
    var enableInstrumentation  = 0;
    var enableStaticIpEth0     = 1;
    var enableStaticIpEth1     = 0;
    var enableTelnet           = 1;
    
    
    /* use modules */
    var BIOS        = xdc.useModule("ti.sysbios.BIOS");
    var IntXbar     = xdc.useModule('ti.sysbios.family.shared.vayu.IntXbar');
    var NdkProcToUse = java.lang.System.getenv("NDK_PROC_TO_USE");
    var NspTfdtpInclude = java.lang.System.getenv("NSP_TFDTP_INCLUDE");
    var enableIPv6 = java.lang.System.getenv("NDK_ENABLE_IPV6");
    var DualA15_smpbios = java.lang.System.getenv("DUAL_A15_SMP_BIOS");
    
    if(NdkProcToUse=="a15_0")
    {
       var Hwi     = xdc.useModule('ti.sysbios.family.arm.gic.Hwi');
    }
    else
    {
       var Hwi     = xdc.useModule('ti.sysbios.family.arm.m3.Hwi');
    }
    
    /* NDK modules */
    var NdkConfigGlobal = xdc.useModule('ti.ndk.config.Global');
    var Ip              = xdc.useModule('ti.ndk.config.Ip');
    var Tcp             = xdc.useModule('ti.ndk.config.Tcp');
    var Udp             = xdc.useModule('ti.ndk.config.Udp');
    var Telnet          = xdc.useModule('ti.ndk.config.Telnet');
    
    if(DualA15_smpbios=="yes")
    {
      /* Use semaphore exclusion for SMP environment */
      NdkConfigGlobal.useSemLibs = true;
    }
    
    /* NSP Driver */
    var GMACSW          = xdc.useModule('ti.nsp.drv.GMACSW');
    
    if (enableInstrumentation)
    {
        GMACSW.instrumentedBuild = true;
    }
    else
    {
        GMACSW.instrumentedBuild = false;
    }
    
    
    /* Enalbe TFDTP Stack in NSP */
    if (NspTfdtpInclude == "yes")
    {
        GMACSW.tfdtpBuild = true;
        NdkConfigGlobal.stackBeginHook = '&Utils_tfdtpDmaInit';
        NdkConfigGlobal.networkIPAddrHook   = '&Network_ndkIPAddrHookFxn';
    }
    
    if (java.lang.System.getenv("AVB_INCLUDE") == "yes")
    {
        /* AVBTP stack */
        var AVBTP           = xdc.useModule('ti.avbtp.AVBTP');
        if (enableInstrumentation)
        {
            AVBTP.instrumentedBuild = true;
        }
        else
        {
            AVBTP.instrumentedBuild = false;
        }
    }
    
    /**********************************************************************\
    |                      Miscellaneous Configuration                     |
    \**********************************************************************/
    
    /* Specify startup init function for Bios */
    BIOS.startupFxns = ['&NDK_NSP_Init'];      /* call the init function at startup time */
    
    var irqOffset = 0;
    
    if(NdkProcToUse=="a15_0")
    {
       irqOffset = 32;
    }
    
    /* GMAC_SW RX_THRESH_PULSE Interrupt */
    IntXbar.connectIRQMeta(57, 334);
    var hwi_param_0 = new Hwi.Params;
    hwi_param_0.arg = 0;
    Hwi.create(57+irqOffset, '&HwIntRxThresh', hwi_param_0);
    
    /* GMAC_SW RX_PULSE Interrupt */
    IntXbar.connectIRQMeta(58, 335);
    var hwi_param_1 = new Hwi.Params;
    hwi_param_1.arg = 0;
    Hwi.create(58+irqOffset, '&HwIntRx', hwi_param_1);
    
    /* GMAC_SW TX_PULSE Interrupt */
    IntXbar.connectIRQMeta(59, 336);
    var hwi_param_2 = new Hwi.Params;
    hwi_param_2.arg = 0;
    Hwi.create(59+irqOffset, '&HwIntTx', hwi_param_2);
    
    /* GMAC_SW MISC_PULSE Interrupt */
    IntXbar.connectIRQMeta(60, 337);
    var hwi_param_3 = new Hwi.Params;
    hwi_param_3.arg = 0;
    Hwi.create(60+irqOffset, '&HwIntMisc', hwi_param_3);
    
    
    /**********************************************************************\
    |                          NDK configuration                           |
    \**********************************************************************/
    
    /* select the stack library we want */
    if (enableIPv6 == "yes")
    {
        NdkConfigGlobal.IPv6            = true;
    }
    else
    {
        NdkConfigGlobal.IPv6            = false;
    }
    
    NdkConfigGlobal.stackLibType    = NdkConfigGlobal.MIN;
    NdkConfigGlobal.netSchedulerPri = NdkConfigGlobal.NC_PRIORITY_HIGH;
    NdkConfigGlobal.debugAbortLevel = NdkConfigGlobal.DBG_NONE;
    NdkConfigGlobal.debugPrintLevel = NdkConfigGlobal.DBG_NONE;
    
    /* Assign memory sections and sizes */
    NdkConfigGlobal.pbmDataSection      = ".bss:NDK_PACKETMEM";
    NdkConfigGlobal.memDataSection      = ".bss:NDK_MMBUFFER";
    NdkConfigGlobal.lowTaskStackSize    = 8192;
    NdkConfigGlobal.normTaskStackSize   = 8192;
    NdkConfigGlobal.highTaskStackSize   = 8192;
    NdkConfigGlobal.ndkThreadStackSize  = 8192;
    NdkConfigGlobal.pktSizeFrameBuf     = 1536;
    if (NspTfdtpInclude == "yes")
    {
        /* TFDTP stack needs at least 512 NDK Frame buffers */
        NdkConfigGlobal.pktNumFrameBufs = 512;
    }
    else
    {
        NdkConfigGlobal.pktNumFrameBufs = 384;
    }
    NdkConfigGlobal.memRawPageSize      = 3072;
    NdkConfigGlobal.memRawPageCount     = 16;
    
    /* Use hook functions available in the ti.ndk.config.Global module to add CGI commands */
    /*Add a stackInitHook function to congifure the second mac port a static or dynamic*/
    if(enableStaticIpEth1)
    {
        NdkConfigGlobal.stackInitHook       = '&stackInitHookStaticEth1';
    }
    else
    {
        NdkConfigGlobal.stackInitHook       = '&stackInitHookDynEth1';
    }
    NdkConfigGlobal.networkOpenHook     = '&netOpenHook';
    NdkConfigGlobal.networkCloseHook    = '&netCloseHook';
    
    /* change the size of our receive buffers */
    Tcp.transmitBufSize     = 64*1024;
    Tcp.receiveBufSize      = 64*1024;
    Tcp.receiveBufLimit     = 64*1024;
    Udp.receiveBufSize      = 64*1024;
    
    /* increase buffer sizes when NDK runs on A15 to get higher throughput */
    if(NdkProcToUse=="a15_0")
    {
        NdkConfigGlobal.pktNumFrameBufs     = 192*8;
        NdkConfigGlobal.memRawPageCount     = 16*8;
        Tcp.transmitBufSize                 = 256*1024;
        Tcp.receiveBufSize                  = 256*1024;
        Tcp.receiveBufLimit                 = 256*1024;
    }
    
    if (enableStaticIpEth0)
    {
        /* Settings for static IP configuration */
        Ip.address = "192.168.1.200";
        Ip.mask = "255.255.255.0";
        Ip.gatewayIpAddr = "192.168.1.1";
        Ip.ifIdx = 1;
    }
    else
    {
        Ip.dhcpClientMode = Ip.CIS_FLG_IFIDXVALID;
    }
    
    if(enableTelnet)
    {
        /* Add a Telnet server */
        var telnetParams = new Telnet.Params();
        telnetParams.callBackFxn = '&ConsoleOpen';
        var telnet = Telnet.create(telnetParams);
    
        /* Add some user accounts */
        var acct1 = new NdkConfigGlobal.Account();
        acct1.username = "username";
        acct1.password = "password";
        NdkConfigGlobal.addUserAccount(acct1);
    }
    

  • Hello sir , 

    I found out a point , at the end of function "NIMU_NDK_init()"  ,when called function "NIMURegister (pNETIFDevice)" , it returned -1 .

    So I think there must be some configuration mistake .

    Best Regards.

    Lan.